VLA 泊车
VLA 泊车系统通过环视摄像头和超声波雷达获取车辆周围车位、空间和障碍物信息,实时处理信息后计算出车辆泊入路线并控制车辆转向、换挡、加速及制动,完成泊车。
设置
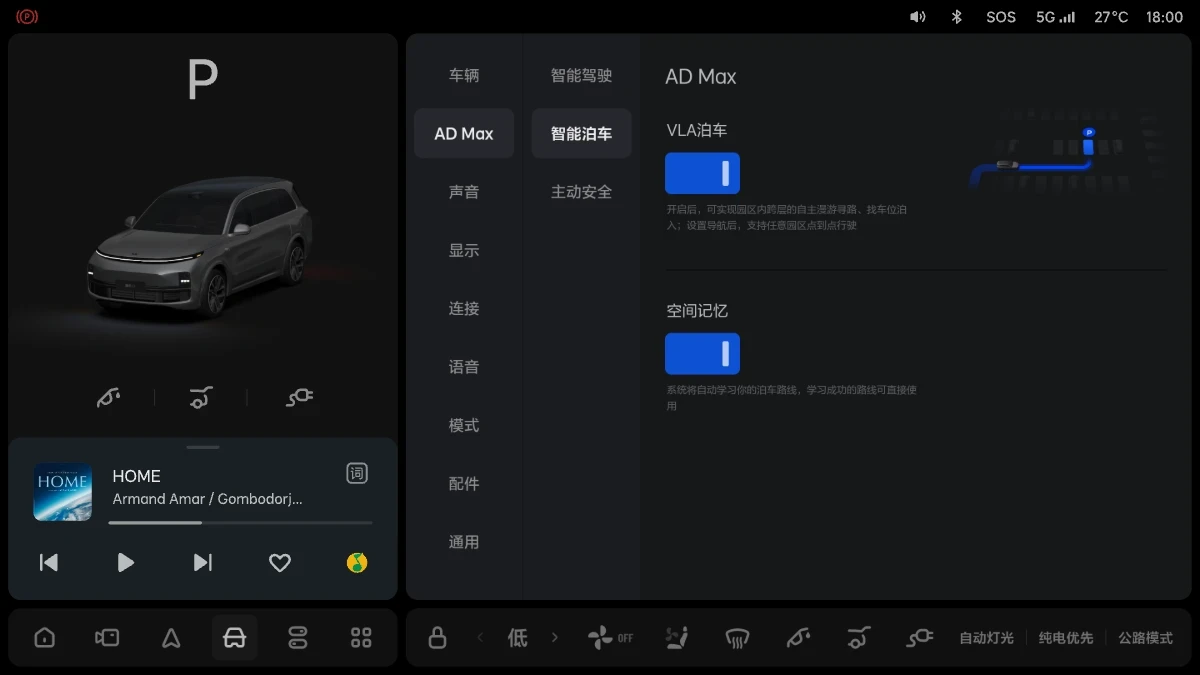
在中控屏>【设置】>【AD Max】>【智能泊车】>【VLA 泊车】开启与关闭 VLA 泊车功能。
VLA 泊车功能使用
驾驶员可参考以下步骤使用泊车功能:
-
搜索车位
开启搜索车位前需满足以下条件:
-
开启 VLA 泊车功能。
-
系统无故障。
-
外后视镜未折叠。
-
车速低于 30 km/h。
-
辅助驾驶功能未开启。
-
超声波传感器与环视摄像头功能正常,视野清晰未遮挡。
-
关闭所有车门、后备厢门和前舱盖。
-
防抱死制动系统、牵引力控制系统或车身电子稳定系统未被触发 。
在公开道路需要使用 VLA 泊车时,可以通过以下方式泊车:
-
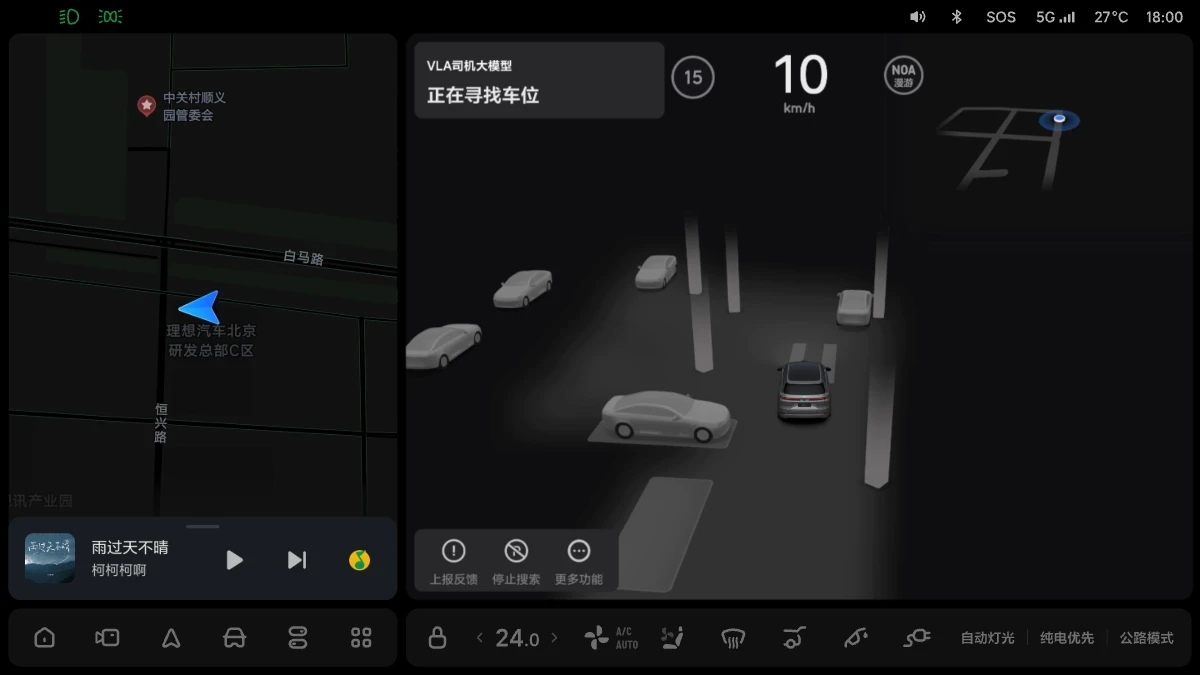
中控图标:在车速低于 30 km/h 时,中控屏显示 VLA 泊车图标。在静止状态下,若图标高亮显示,代表系统已找到车位,点击图标可开始泊车程序;若图标灰色显示,点击图标可进入车位搜索界面。
-
语音系统:通过“找车位”、“我要泊车”等唤醒词。
-
全景影像:全景影像状态下点击【找到车位】按钮。
在车库内需要使用 VLA 泊车时,可以通过以下方式泊车:
-
从中控屏的环境感知界面(EID),选择可泊车位。
用户自定义 VLA 泊车功能至方向盘按键或控制中心后,可通过自定义的方向盘按键或中控屏控制中心按钮进入泊车界面。
进入搜索车位界面后,驾驶车辆以低于 30 km/h 车速行驶,并保持车辆与车位距离在 0.5 米~2 米之间。
泊入车位要求:
有线框的垂直车位、双边界水平车位和斜列车位:
-
水平车位:车位框长度 5.5 米~7 米,车位框宽度 2.5 米~3 米,空间长度 6.5 米~8 米,空间宽度 2.5 米~3 米。
-
垂直车位:车位框宽度 ≥ 2.2 米,空间宽度 2.8 米~4 米。
-
斜列车位:车位框宽度 ≥ 2.5 米,空间宽度 ≥ 3 米,角度 ≥ 45°。
双边界无线框的垂直车位和水平车位:
-
垂直车位:空间宽度 2.8 米~4 米。
-
水平车位:空间长度 6.5 米~8 米,空间宽度 2.5 米~3 米。
单边界无线框的水平车位:
-
水平车位:空间宽度 2.5 米~3 米。
- 寻找车位过程中车速大于 30 km/h 时,车位搜索功能会自动退出。
-
寻找车位过程中,车辆行驶方向与车位进入边框尽量平行,角度过大会导致车位识别偏差,影响最终泊车效果。
-
寻找车位过程中,需要保持车辆与车位对面障碍物的距离大于 2.5 米。
-
找到车位
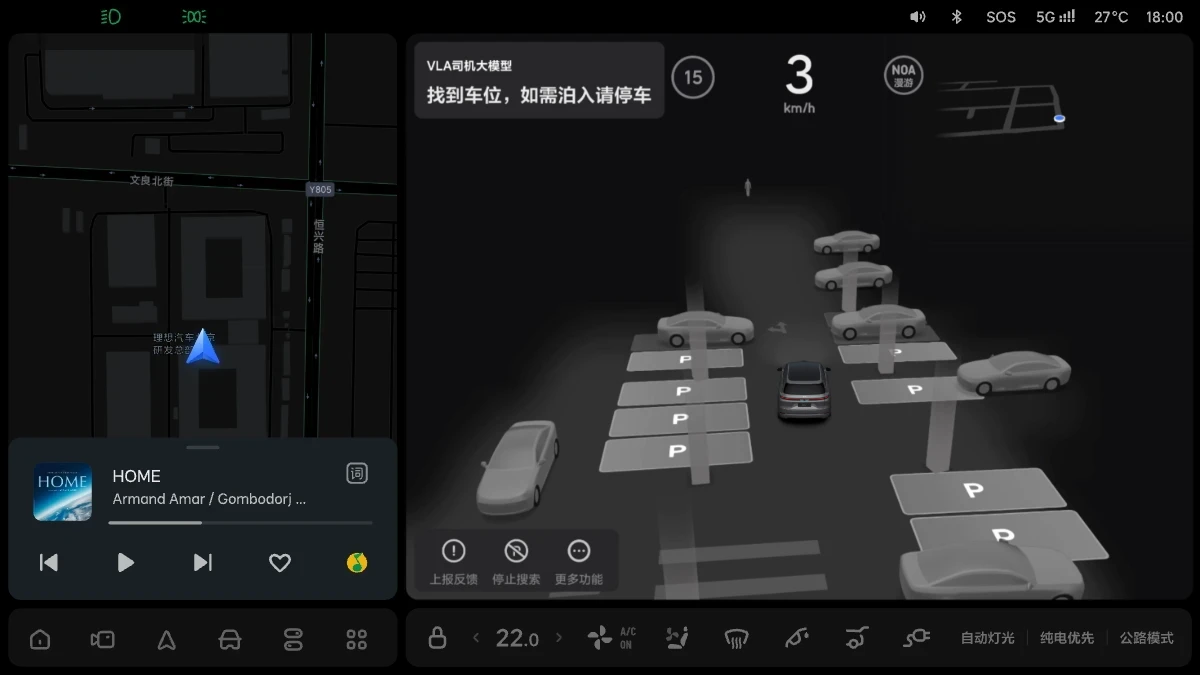
系统检测到车位时,中控屏将显示可用车位信息并伴随声音提示,白色线车位表示可用车位。
-
该功能仅为辅助驾驶功能,但并不能完全避免碰撞或其他风险,您作为驾驶员应对安全停车承担全部责任。请您在停车过程中,注意观察周围环境,全程手扶方向盘并保持对车辆的控制,必要时请您根据环境情况或系统提示随时控制车辆。
-
系统找到车位后也需要您自行确认环境是否满足泊入条件,不可完全依赖泊车系统。
-
系统可能会在灌木丛、过道、路口误识别车位,需要您自行判定车位是否正确。
-
系统无法判定车位是否合法和安全可靠,例如残疾人车位、有车头朝向要求车位,需要您自行判定。
-
开始泊车
选择多个可用车位时,系统自动选取最近车位并以蓝色高亮显示,其余可选车位则标注对应数字编号。
第一步:找到可用车位后,驾驶员踩下制动踏板刹停车辆,选择合适的车位,再点击中控屏上的【立即泊入】图标。或根据语音提示,通过语音指令选择合适的车位并开始泊车。
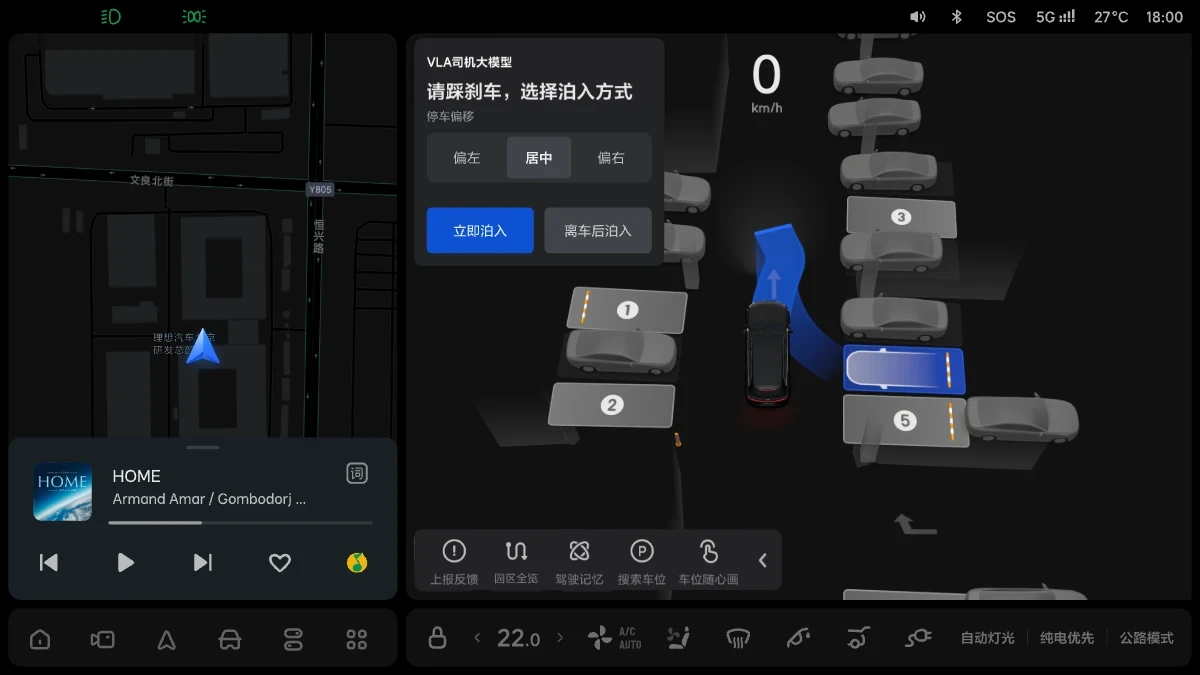
- 系统会默认推荐一个车位,如果需要泊入其他车位请点击车位框进行选择。
- 选择车位后可进行停车偏移设置,可根据实际情况设置【偏左】、【居中】、【偏右】。
第二步:根据中控屏提示信息进行操作,松开制动踏板和方向盘。
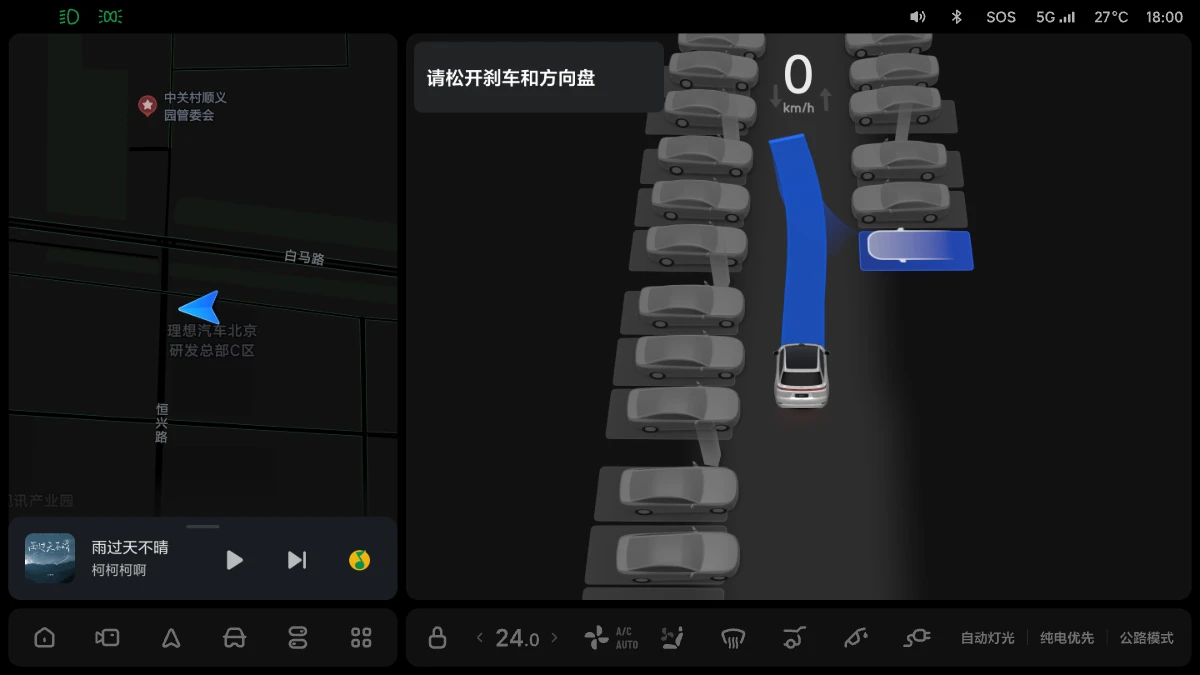
- 开始泊车后,请注意避免因方向盘转动导致您受伤。
- 请在中控屏出现提示松开制动踏板的信息后再松开制动踏板,否则可能会发生溜车情况。
- 若点击【立即泊入】后未进入泊车功能并发生溜车情况,请立刻踩下制动踏板并刹停车辆。在确保环境安全后,重新开始寻找车位。
-
泊车完成
VLA 泊车完成时,显示【泊车已完成】提示信息,同时车辆会挂入 P 挡并激活电子手刹。
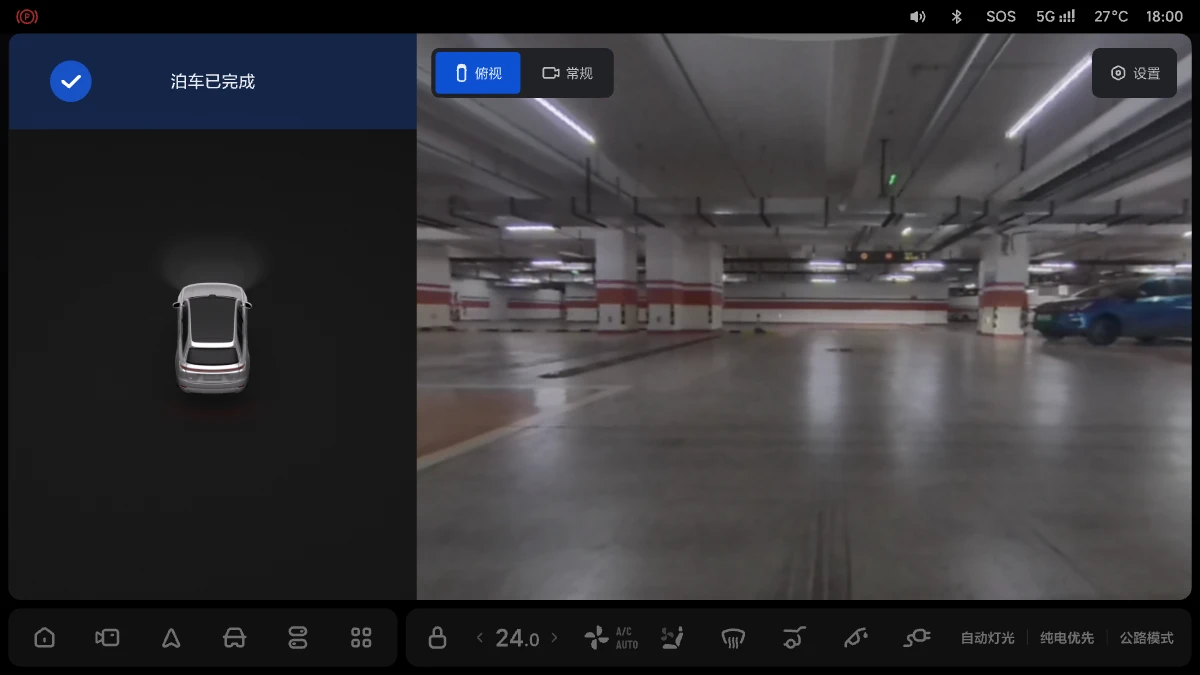
泊车过程中距离障碍物过近或存在碰撞剐蹭危险时,系统会发出告警音,需要您注意观察环境,随时保持对车辆的控制并及时予以干预。
-
泊车暂停和恢复
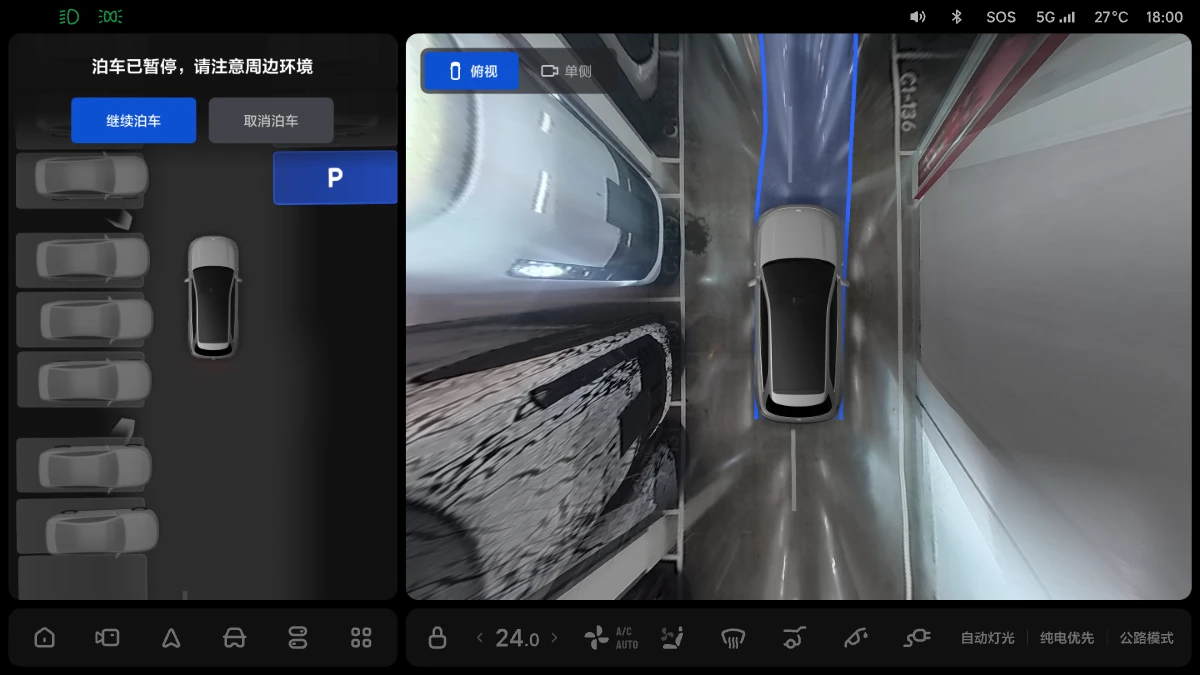
当车辆处于 VLA 泊车过程中,若打开车门、打开后备厢门、驾驶座无人、踩下制动踏板、探测到泊车路径上存在障碍物时,泊车功能将进入暂停状态。因障碍物进入暂停后,需要您确认环境安全后决定是否继续泊车。
在暂停状态下,点击中控屏上的【继续泊车】图标,可恢复 VLA 泊车。
-
因障碍物导致功能暂停并超过一定时间,系统将退出 VLA 泊车。
-
若泊车过程中暂停次数过多,可能会影响最终泊车效果。
-
泊车取消
当出现下列情况时,系统将取消泊车,车辆将自动切换至 P 挡并激活电子手刹,驾驶员必须时刻观测周围情况,随时保持对车辆的控制并及时予以干预:
-
系统发生故障。
-
防抱死制动系统、牵引力控制系统或车身电子稳定系统被触发 。
-
系统无法计算出泊车路线。
-
暂停时间超过 30 秒未恢复泊车。
当用户进行下列操作时,系统将取消泊车,此时车辆完全由驾驶员进行控制:
-
踩下制动踏板并切换挡位。
-
打开前舱盖。
-
手动转动方向盘。
-
暂停界面点击【取消】图标。
车位随心画功能使用
在允许停车且没有车位线的路面上,用户可通过拖拽车位图标的方式给自己画一个临时车位后,使用 VLA 泊车功能完成泊车。
-
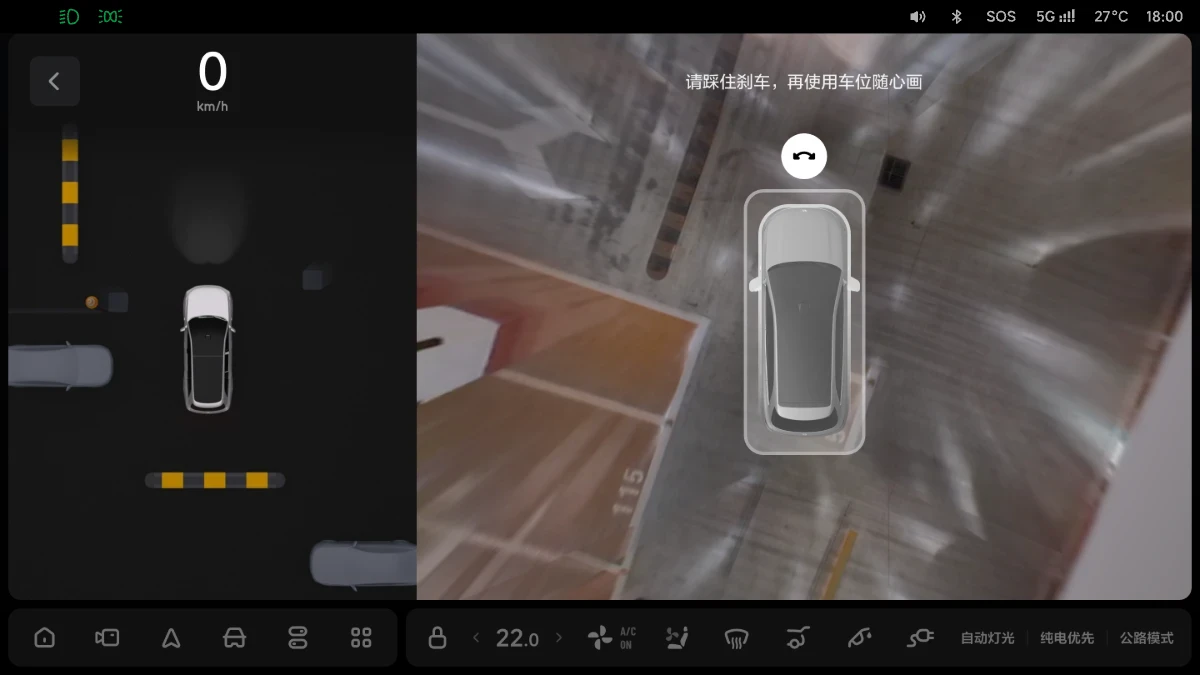
车辆在静止状态下,进入泊车界面后,可点击 EID 界面下方【车位随心画】,进入车位随心画模式。
-
进入车位随心画界面后,可调整车位框至合适位置,点击车位框上旋转图标可调整车位角度。
-
车辆需要保持静止,再拖动随心画车位框。
-
目标位置空间大于车位框边缘,不得放置于障碍物上方,如路沿、台阶、凹坑、灌木丛等。
-
车位框中心点不得超出环视视野范围。
-
车位框应远离悬空障碍物,如货车车厢、悬空柱或消防箱等。
-
车位框应远离低矮障碍物,如地锁或路沿等。
-
车位框若为红色,则表示该车位暂不支持泊入,需再次调整至合适位置。
-
车位框位置调整完成后,车位框显示为高亮蓝色且出现【立即泊入】/【离车后泊入】按钮后,可开启 VLA 泊车。
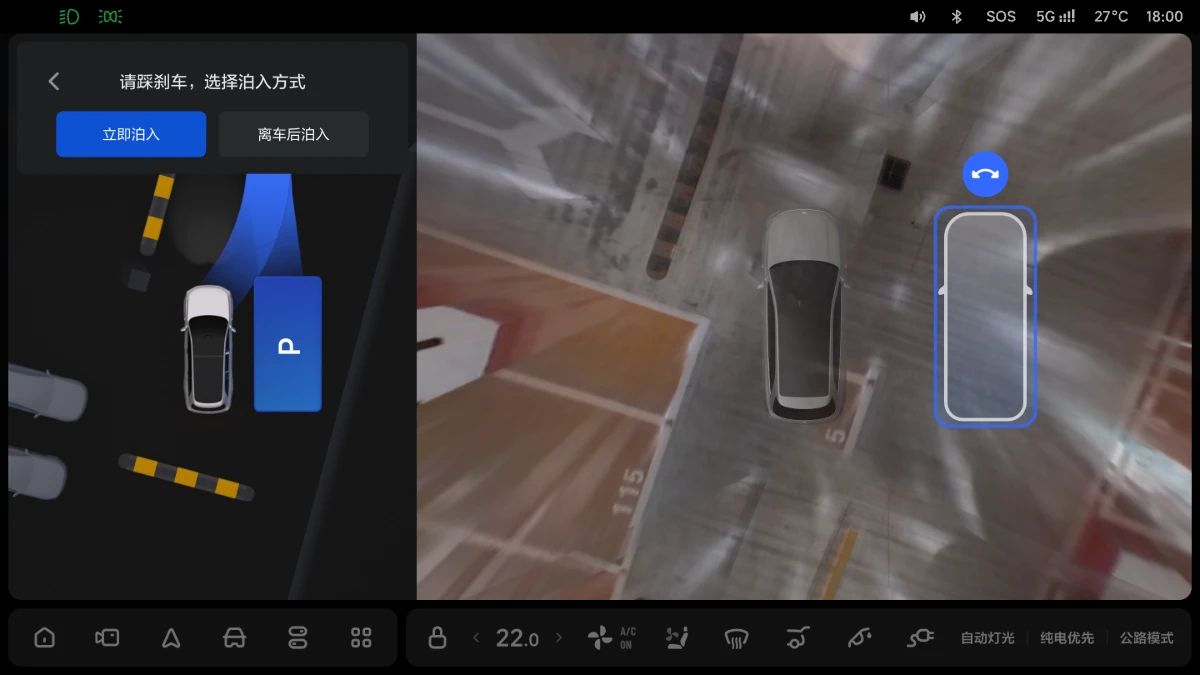
泊入过程中需时刻关注周边环境,若发现有安全风险,请及时踩下制动踏板并控制车辆。
-
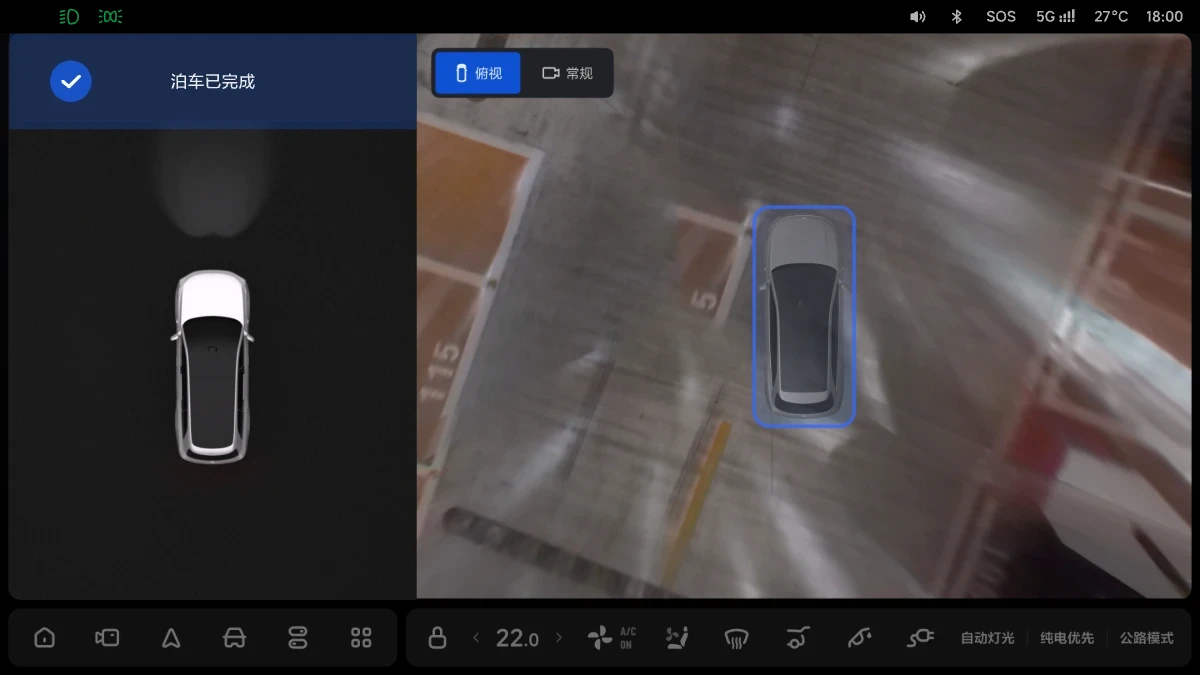
车辆泊入车位后,提示【泊车已完成】,泊车功能将退出,同时车辆会挂入 P 挡并激活电子手刹。
-
车位随心画功能暂停、退出表现与 VLA 泊车一致,当功能暂停或退出时,请及时控制车辆。
-
车位随心画无法保证任意场景成功泊入,请在系统无法泊入时及时控制车辆。
-
泊入过程中会根据周围环境调整姿态,无法保证每次居中泊入,需要您进一步调整,并确保车辆正确停放。
空间记忆
空间记忆辅助是一项辅助驾驶功能,车辆可根据已学习的路线,在驾驶员的监控下,完成园区入口与已记忆的车位驶入与驶出。
空间记忆是一项辅助驾驶功能,无法应对所有道路情况,您作为车辆驾驶人对行车安全承担责任,请全程握好方向盘,观察路况,随时保持对车辆的控制并及时予以干预。
路线学习:
空间记忆功能开启的状态下,驾驶车辆行驶至园区入口 100 米内,且车速降低至 25 km/h 以下,当车辆驶入园区后,自动记忆行驶路线。当车辆在园区内驻车挂入 P 挡时,将弹出车位保存信息,保存后下次可直接使用空间记忆行驶至此车位。
路线学习出现失败时,驾驶员可以按照系统指引排除失败原因,开出室内停车场从地面重新进入,再次学习路线。下列操作会导致路线学习失败:
-
车速超过 25 km/h。
-
坡度过大。
-
路线长度大于 3 公里。
-
有急加速、急转向、急刹车等激进驾驶动作。
-
有开车门、后备厢门、前舱盖、关闭后视镜行驶等车辆操作。
-
在同一车道同时存在正向和逆向行驶。
更新 VLA 泊车版本后,智能驾驶系统架构与能力升级,支持更多使用场景,之前版本保存的空间记忆路线会主动清除。
手动驾驶车辆驶出车位、通过闸机、驶入公共道路并保持低速行驶,车辆将自动完成驶出路线的学习。
在下列情况,可能会导致路线学习失败:
-
车速超过 25 km/h。
-
坡度过大。
-
路线长度大于 3 公里。
-
有急加速、急转向、急刹车等激进驾驶动作。
-
打开任一车门、后备厢门、前舱盖或关闭后视镜等操作。
-
在同一车道同时存在正向和逆向行驶。
功能使用:
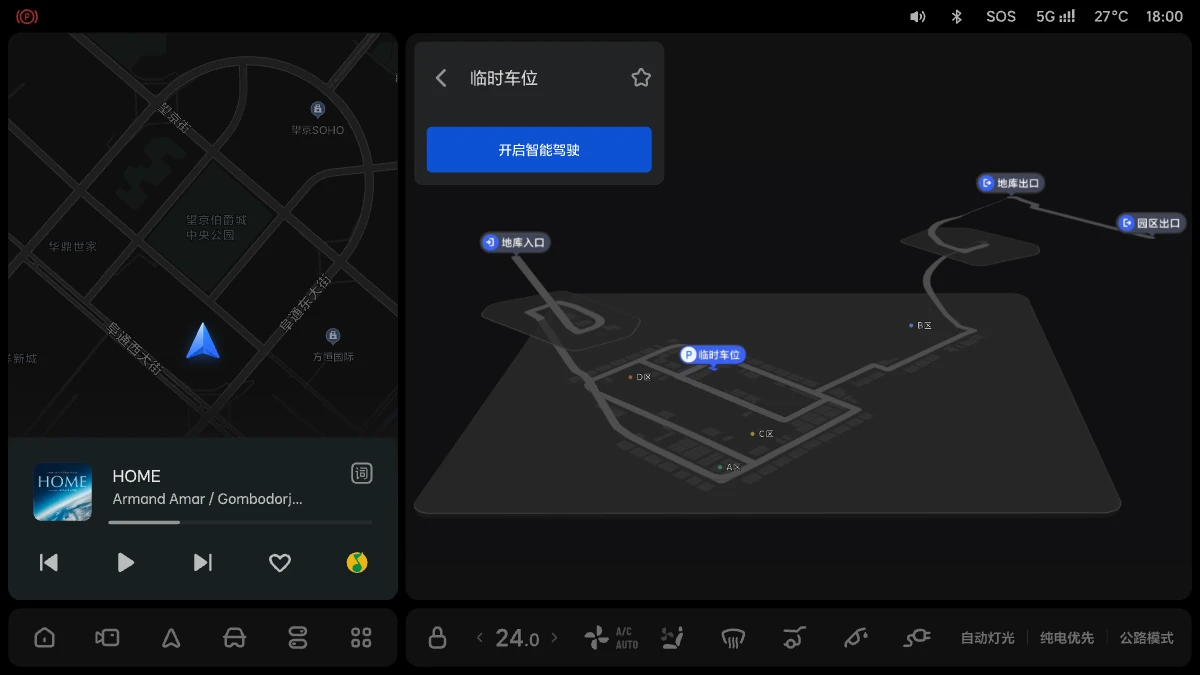
当车辆行驶到学习路线的起点,中控屏上出现可激活提醒,通过向下连续拨动 2 次换挡杆、向上拨动方向盘上的 OK 键或在中控屏上点击【开启智能驾驶】按钮,激活空间记忆辅助。车辆将行驶至收藏的车位附近,并自动完成泊车。如果收藏的车位存在障碍物或者被占用,车辆将在附近寻找车位进行泊车。
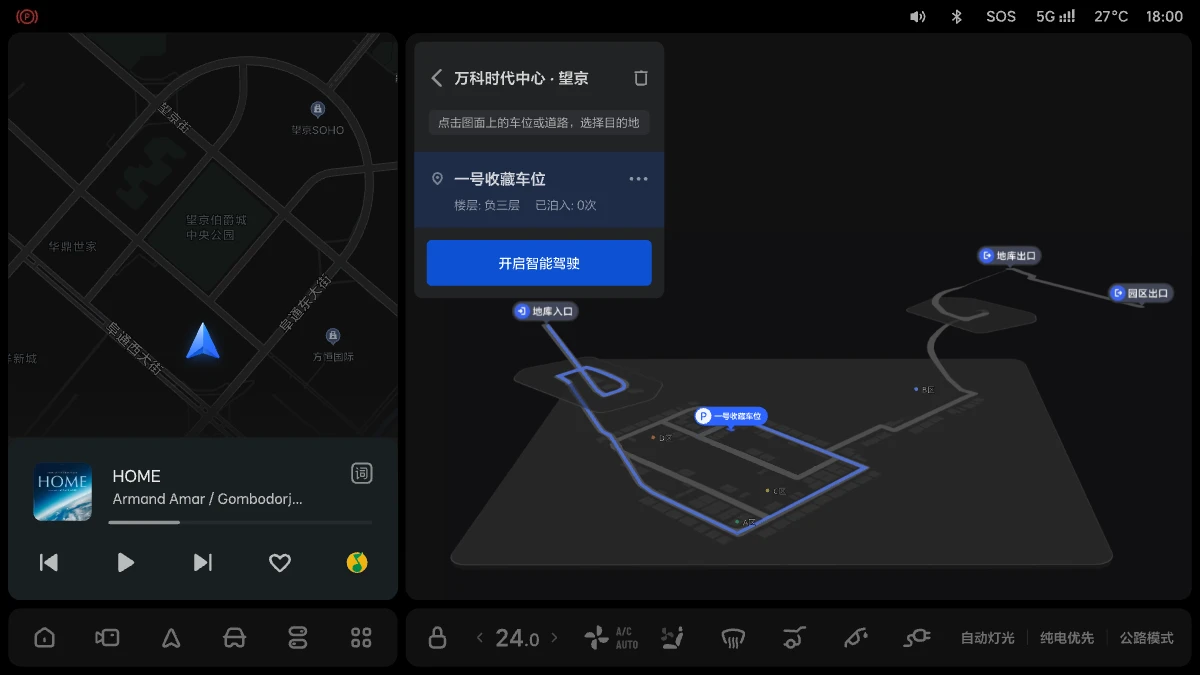
激活空间记忆辅助,需要同时满足以下条件:
-
车速 ≤ 25 km/h。
-
需要行驶到已学习的路线上。
-
方向盘回正。
-
车辆当前行驶方向与学习路线时的方向一致。
-
所有车门、后备厢门、前舱盖关闭。
-
所有乘客系上安全带。
-
雷达和摄像头功能正常。
-
使用空间记忆辅助功能过程中,距离障碍物过近或存在碰撞剐蹭危险时,系统会发出告警音,需要您注意观察环境,随时保持对车辆的控制并及时予以干预。
-
空间记忆辅助可能无法通过狭窄弯道处,请随时保持对车辆的控制并及时予以干预。
-
空间记忆辅助可能无法绕行低速或静止障碍物,请随时保持对车辆的控制并及时予以干预。
车位收藏:
泊入画线车位后切换 P 挡时,会弹出保存车位的提示,点击【保存】可编辑名称后保存至收藏列表。
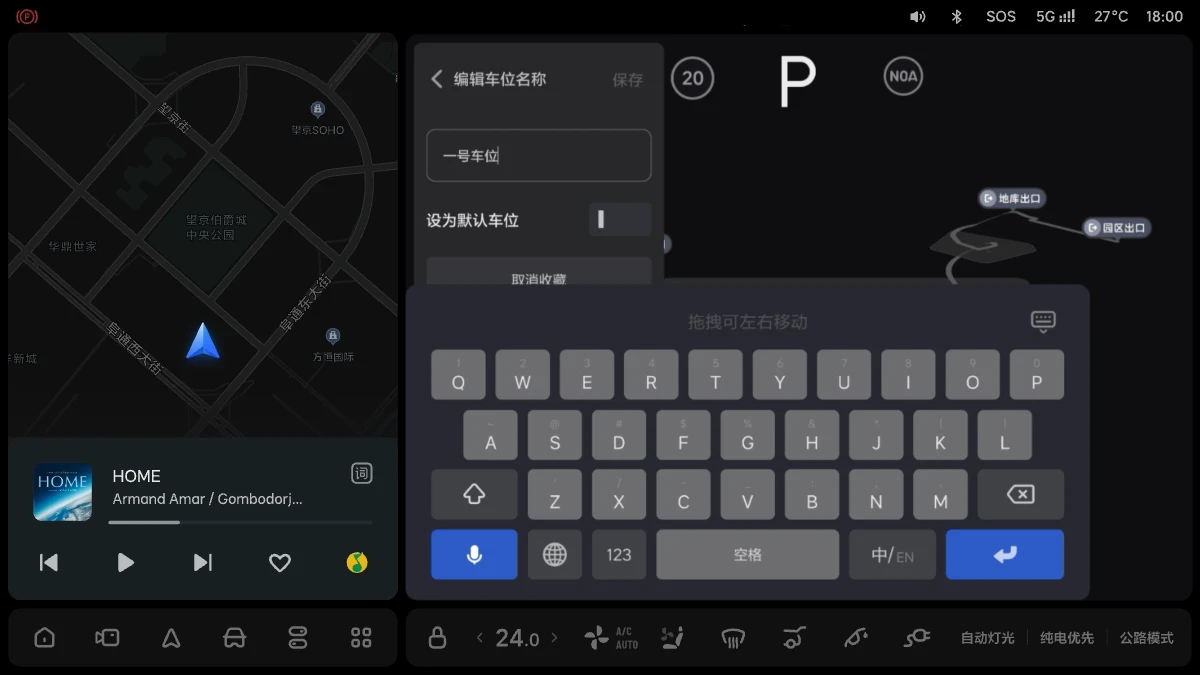
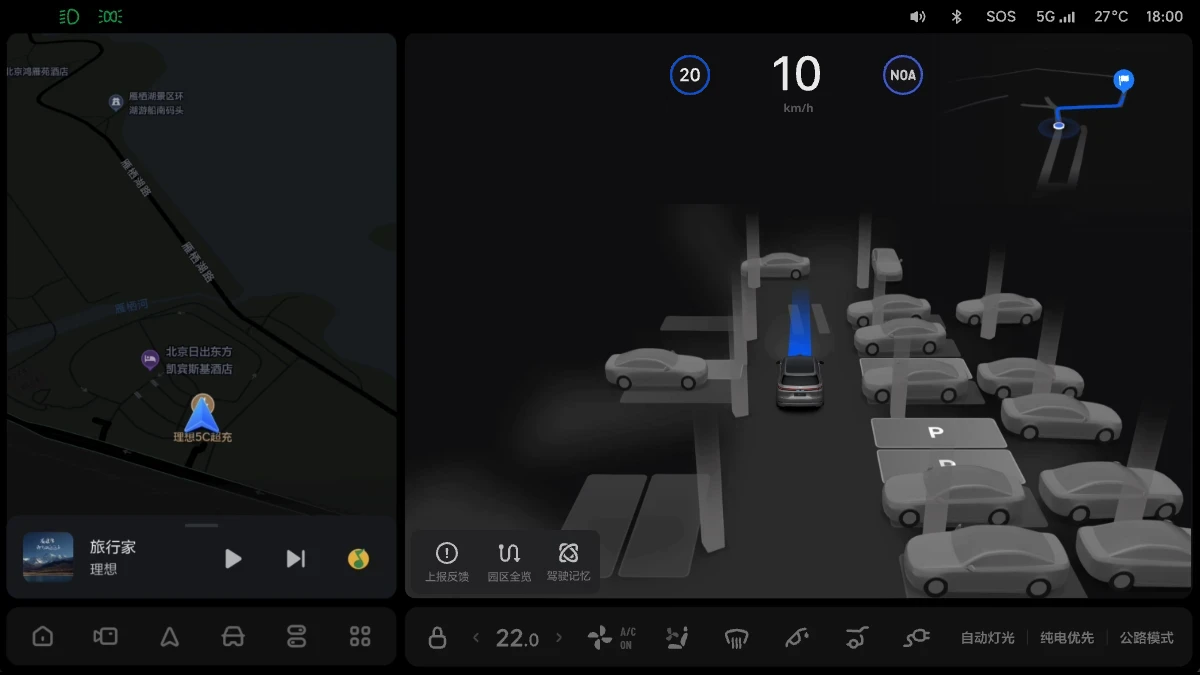
用户可通过中控屏环境感知信息界面>【园区全览】>【所有园区】界面,可查看或删除当前园区路线。点选记忆路线上任意车位/点位,点击星号后可编辑名称并保存至收藏列表。
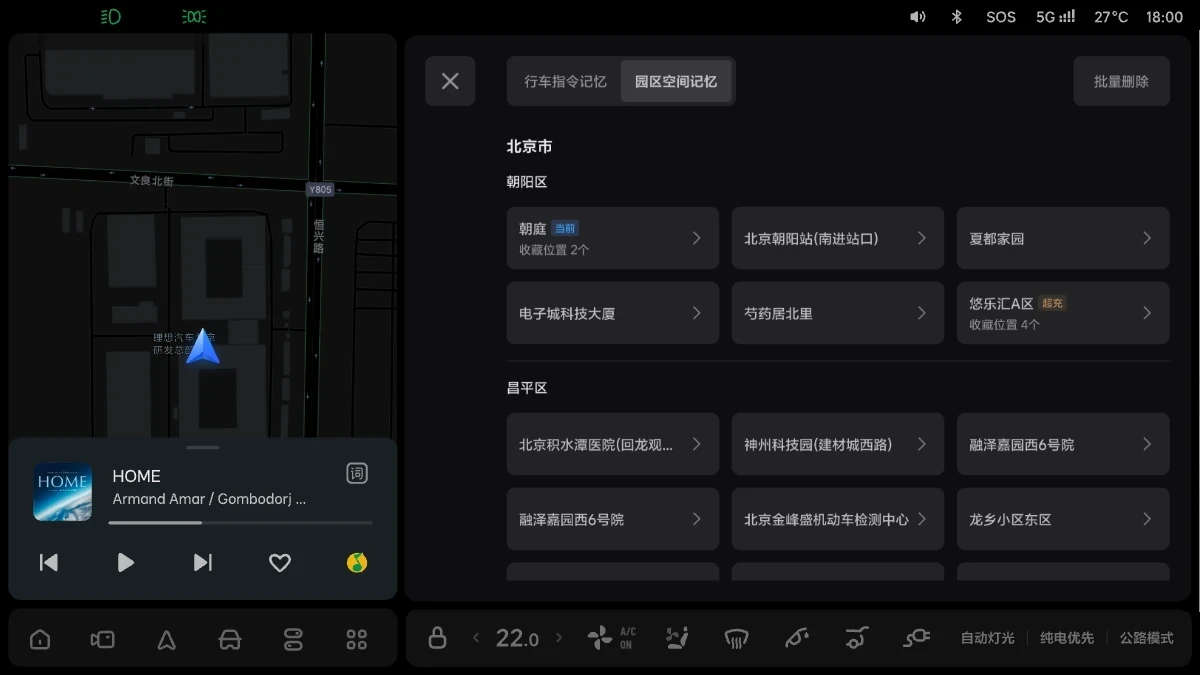
用户可通过中控屏环境感知信息界面>【驾驶记忆】界面,可管理行车指令记忆或园区空间记忆路线。在园区空间记忆界面可点击当前园区路线进入【全览】界面。
功能退出:
当空间记忆辅助功能异常退出或用户操作退出时,请驾驶员随时保持对车辆的控制并及时予以干预。
系统异常退出:空间记忆辅助激活后,车辆状态不满足运行条件时,系统将自动退出;
-
系统计算未行驶到起点或路线上;
-
系统发生故障。
用户操作退出:空间记忆辅助激活后,当用户进行下列操作时会退出空间记忆辅助:
-
向上拨动换挡杆;
-
踩下制动踏板;
-
转动方向盘;
-
车内人员解开安全带;
-
打开车门;
-
打开后备厢门;
-
折叠后视镜。
空间记忆辅助功能退出后,若中控屏出现可激活提醒,通过向下连续拨动 2 次换挡杆、向上拨动方向盘上的 OK 键或在中控屏上点击【开启智能驾驶】按钮,可再次激活空间记忆辅助功能。
-
请随时保持对车辆的控制,当车辆发出告警提示时,及时干预。
-
功能运行过程中,请观察周围情况,当判断可能发生剐蹭或碰撞时,请及时踩下制动踏板干预,避免安全风险。
-
系统可能无法在所有紧急情况下都发出提示,驾驶员必须时刻观测周围情况,随时保持对车辆的控制并及时予以干预,避免危险发生。
VLA 充电
VLA 充电是智驾赋能的充电功能。用户导航至理想超充站并开启辅助驾驶功能后,车辆将主动辅助驾驶员完成以下操作:进入园区、选择充电车位、降下地锁、泊入车位、打开充电口盖、充电完成后自动驶离。
-
使用车载地图将目的地设为【理想超充站】后,开启辅助驾驶功能或手动驾驶车辆前往目的地。
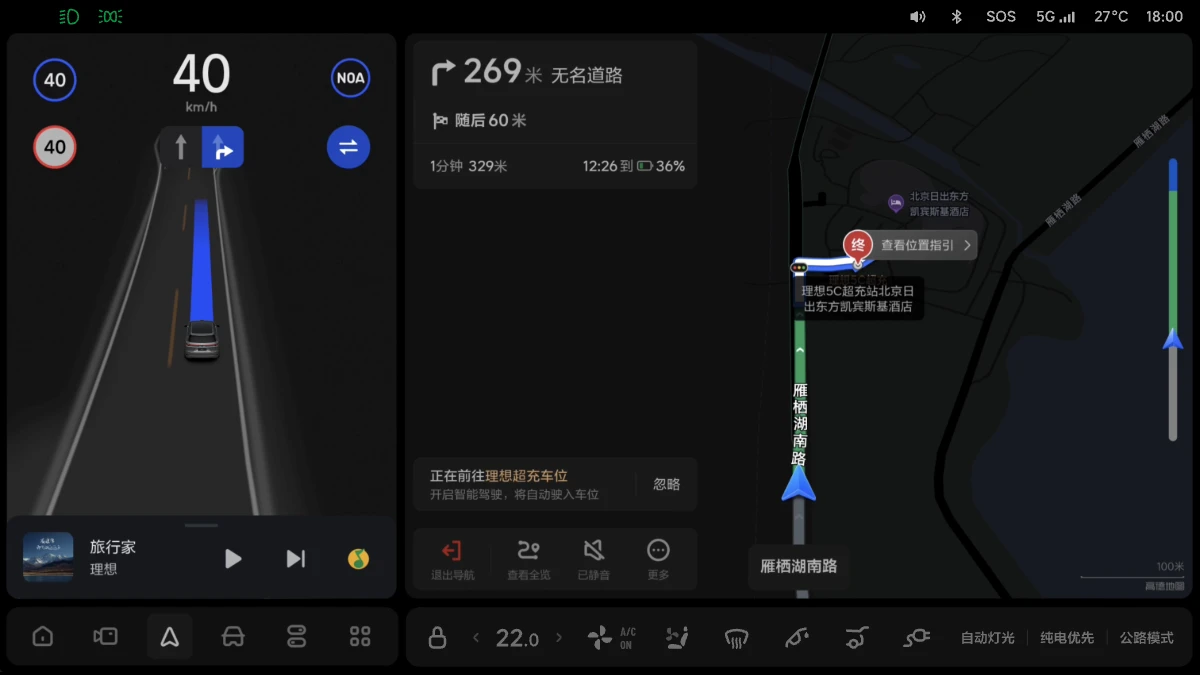
-
辅助驾驶模式下,进入园区时,云端将推荐空闲超充车位并规划路线,车辆自动前往。
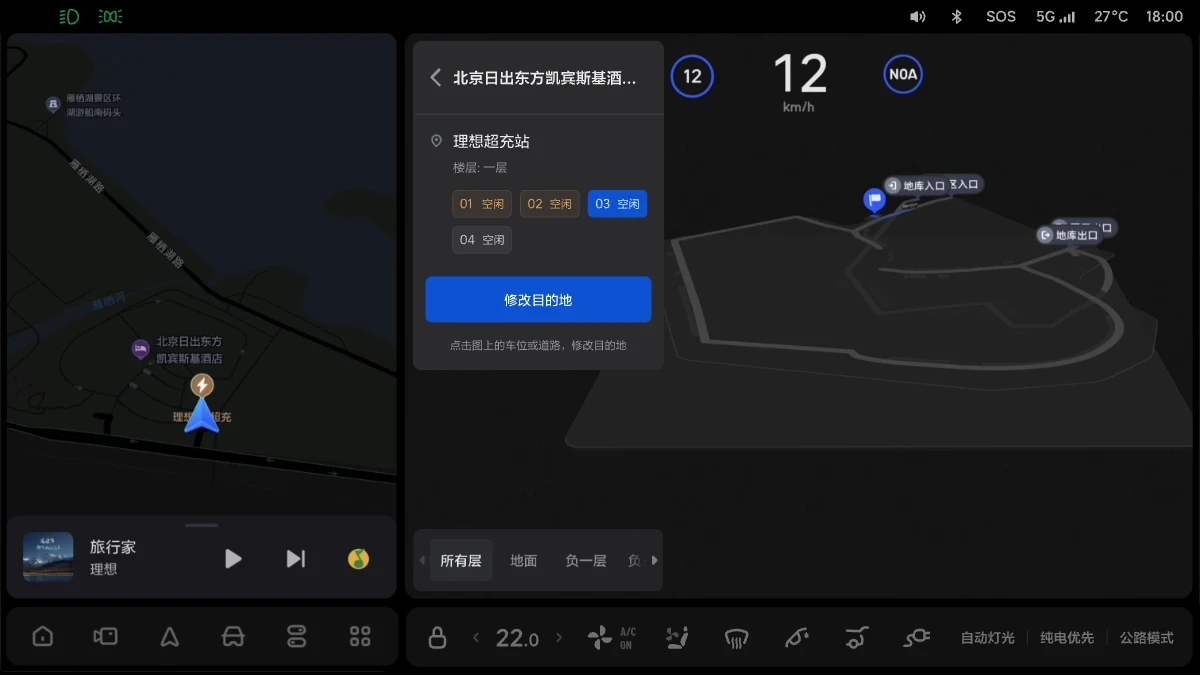
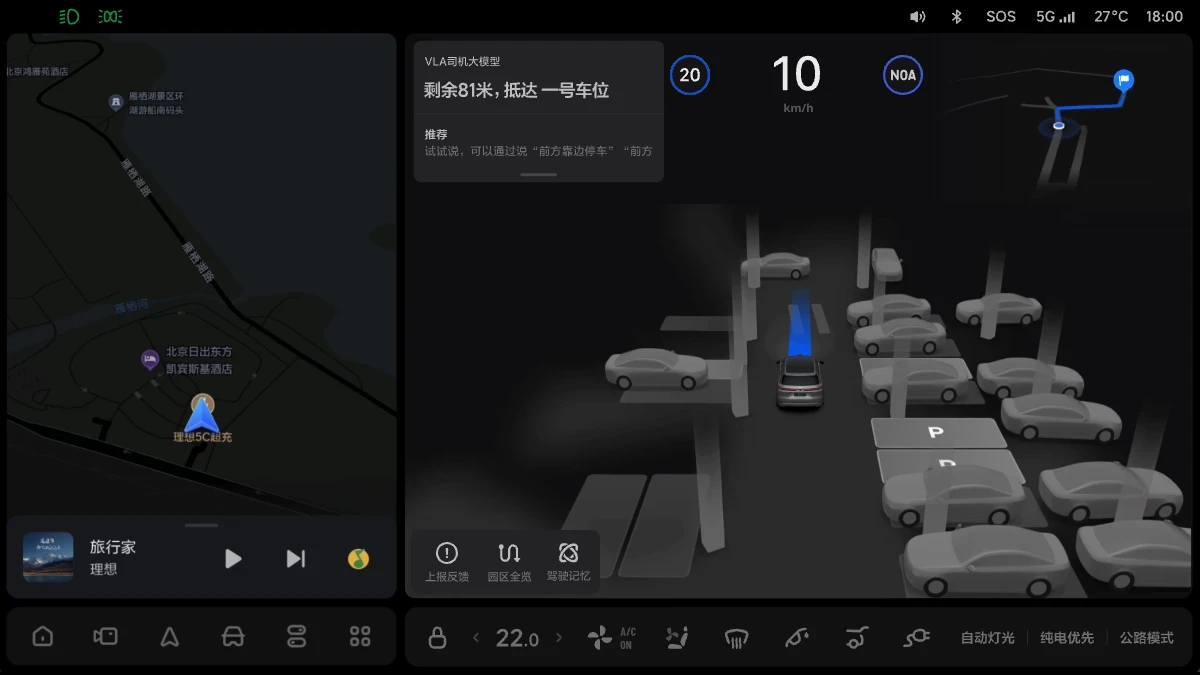
手动驾驶车辆进入园区时,EID 弹出推荐充电车位卡片,驾驶员通过向下连续拨动 2 次换挡杆、向上拨动方向盘上的 OK 键或在中控屏上点击【开启智能驾驶】按钮,激活辅助驾驶功能并自动前往推荐充电车位。
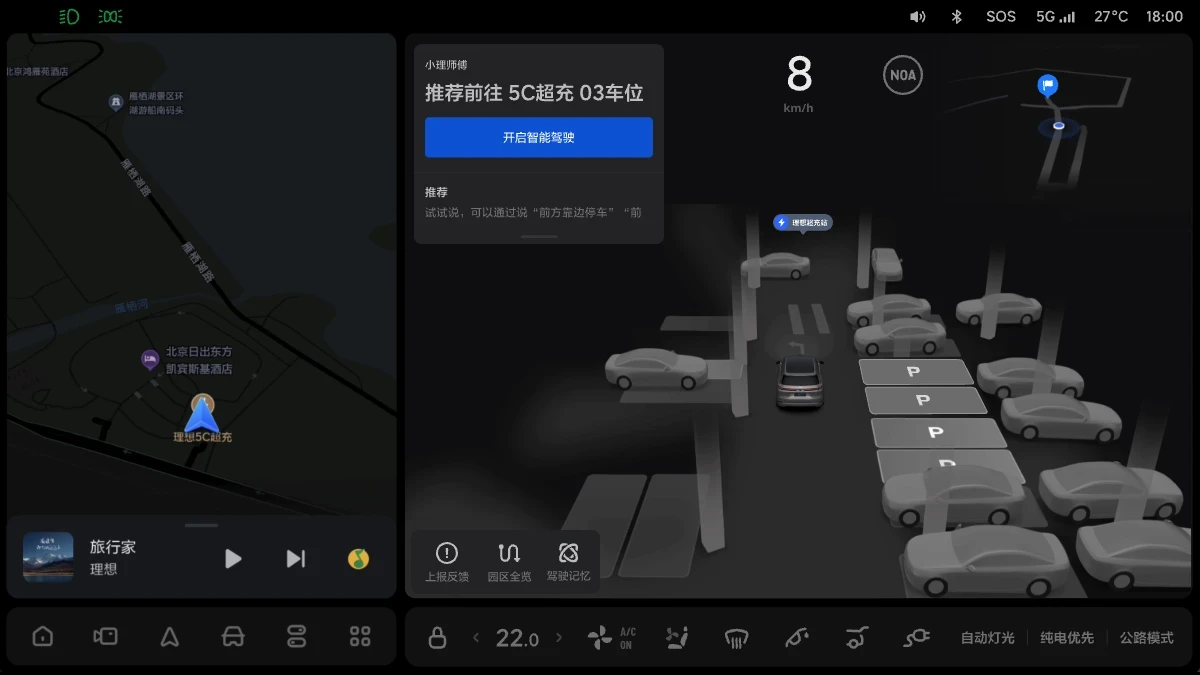
用户手动驾驶车辆到达目标车位后,需手动选择空闲充电车位并激活泊车功能。系统将自动请求降下地锁,并完成泊入操作。
-
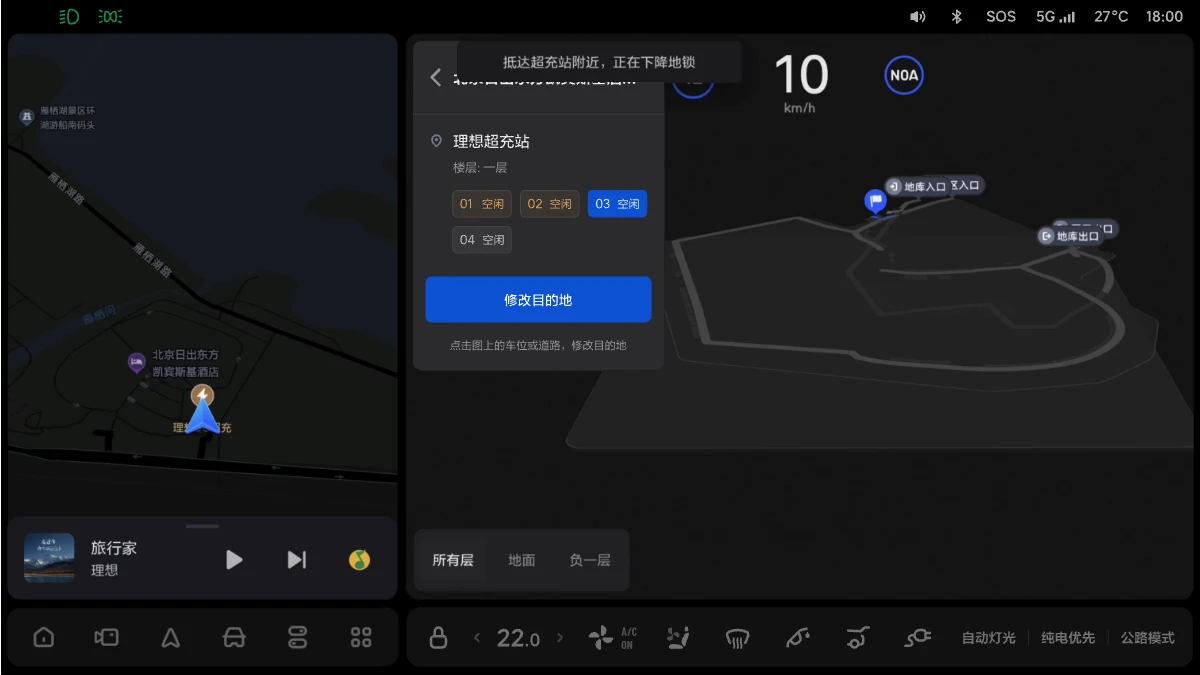
车辆行驶到园区距离目标车位 20 米时,中控界面显示相应状态,识别对应车位并请求下降地锁。
-
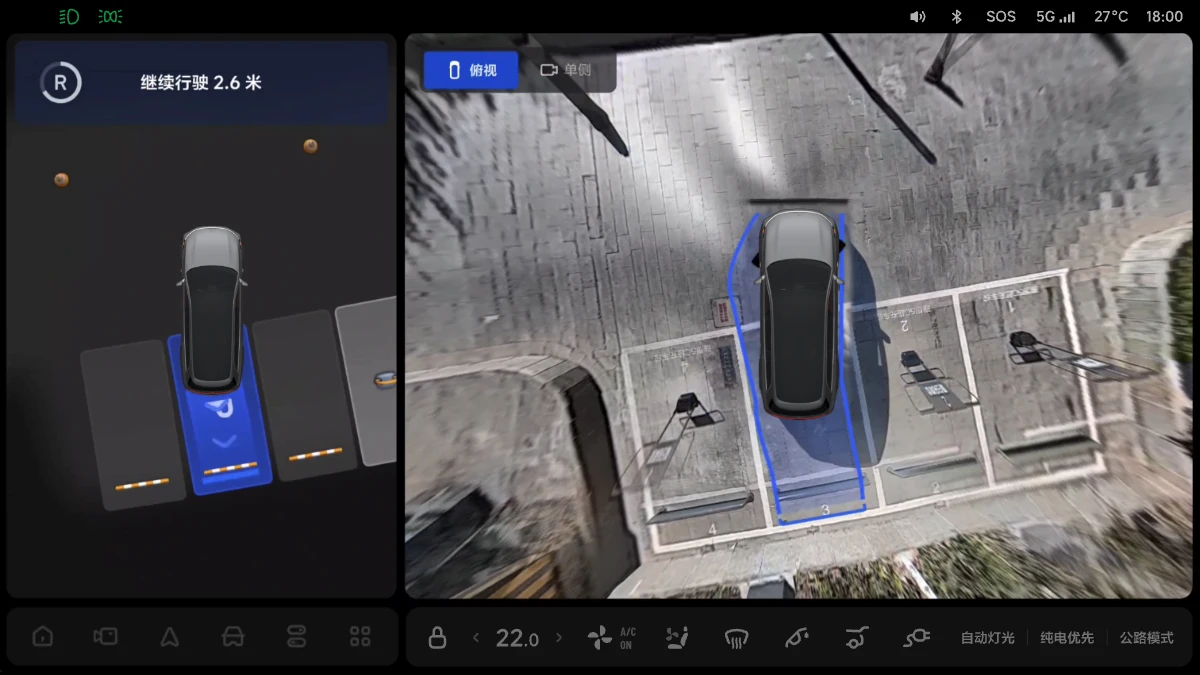
地锁下降完成后,车辆按照预设的充电车位进行自动泊入车位。
-
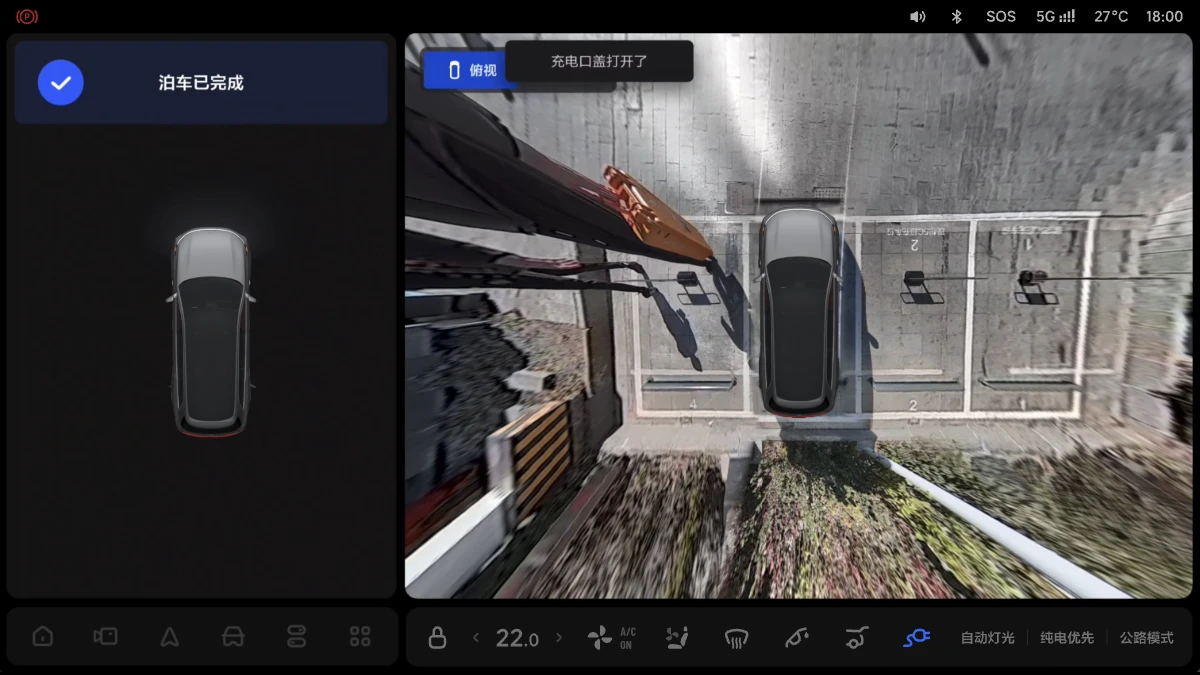
VLA 泊车完成后,显示【泊车已完成】提示信息,同时车辆会挂入 P 挡并激活电子手刹打开充电口盖。
充电完成后,用户设置目的地并开启路线导航时,驾驶员通过向下连续拨动 2 次换挡杆,车辆将辅助驾驶员自动驶离。
-
当系统识别到超充站无空闲车位时,到达目的地后会靠边停车,请随时保持对车辆的控制并及时予以干预。
-
功能运行过程中,请观察周围情况,当判断可能发生剐蹭或碰撞时,请及时踩下制动踏板干预,避免安全风险。
-
系统可能无法在所有紧急情况下都发出提示,驾驶员必须时刻观测周围情况,随时保持对车辆的控制并及时予以干预,避免危险发生。
-
VLA 充电功能正在逐步开放,部分园区未开放请耐心等待。
VLA 自动充电
VLA 自动充电是基于 VLA 充电、由智能驾驶赋能的全自动化充电功能。本功能在原有充电安全、管控能力基础上,新增机械臂自动插枪、拔枪功能,依托车辆智驾感知定位与充电桩机械臂协同,实现自动充电,提升充电智能化与便捷性。
车辆泊入自动充电车位后,充电桩机械臂通过视觉识别与位置校准,自动完成充电枪插枪锁紧、充电结束后自动拔枪复位。用户可通过点击中控屏【结束任务】停止机械臂后续任务。
-
VLA 自动充电功能正在逐步开放,部分园区未开放请耐心等待。
-
自动充电运行过程中,请勿靠近机械臂运行区域,避免发生磕碰、夹伤等安全风险。
-
机械臂识别到充电口有防尘盖会进行提示,需手动取下防尘盖后机械臂才能继续进行插枪等操作。
-
自动充电激活时驾驶模式等部分功能将暂时无法使用。
园区漫游
当车辆行驶至陌生园区时,VLA 泊车自动识别园区的标识和文字信息,自主识别可通行道路,根据导航自主出入园区,并可听懂常用语义指令进行停车、泊车等操作。
-
使用园区漫游功能须同时在中控屏设置中开启【VLA 智能驾驶(NOA)】和【VLA 泊车】功能。
-
停车场内存在选错方向的概率,尤其在长时间无法看到指示牌或导航更新慢的情况,请干预车辆回到正确方向再使用园区漫游功能。
VLA 指挥
VLA 指挥功能开启后,VLA 驾驶过程中,驾驶员可唤醒理想同学,下达跟驾驶相关的语音指令,来指挥 VLA 大模型完成驾驶任务。
-
VLA 指挥是一种辅助驾驶功能,请在下达指令前确保车辆行驶安全。驾驶员仍应实时关注周围车辆、保持适当车距、控制车速、及时制动,手扶方向盘,随时保持对车辆的控制并及时予以干预。
-
使用 VLA 指挥功能时,请确认理想同学已接收指令。如理想同学未确认,请手动完成驾驶任务。
VLA 指挥可协助驾驶员完成的部分指令信息如下:
泊车指令:
-
靠边停车
-
往前开xx米
-
在电梯间附近停车
前往指定位置指令:
-
把车开到 B2
-
去 A 区停一下
-
驶出地库
园区内远程代泊指令:
-
我要在这下车
-
我先下车
功能局限性
VLA 泊车系统无法完全代替驾驶员进行环境信息的判断, 不能保证每次泊车都能成功,VLA 泊车功能在以下这些情况存在局限性。
当泊车系统在机械系统或外界环境不满足的条件下运行时,会影响泊车车位效果或无法泊入车位,包括但不限于:
-
方向盘加装了较重的方向盘套,导致泊车控制过程中无法精准控制转向按照预期角度工作。
-
使用了非原尺寸轮胎。
-
轮胎胎压不足或不一致。
-
安装了雪地防滑链。
-
功能仅可在干燥、平整无坡度、无起伏、无凹凸的铺装路面上使用。
泊车系统工作时,受超声波雷达特性影响,以下情况下可能造成泊车系统对障碍物识别效果下降或不识别,导致车辆损坏或人身伤害,包括但不限于:
-
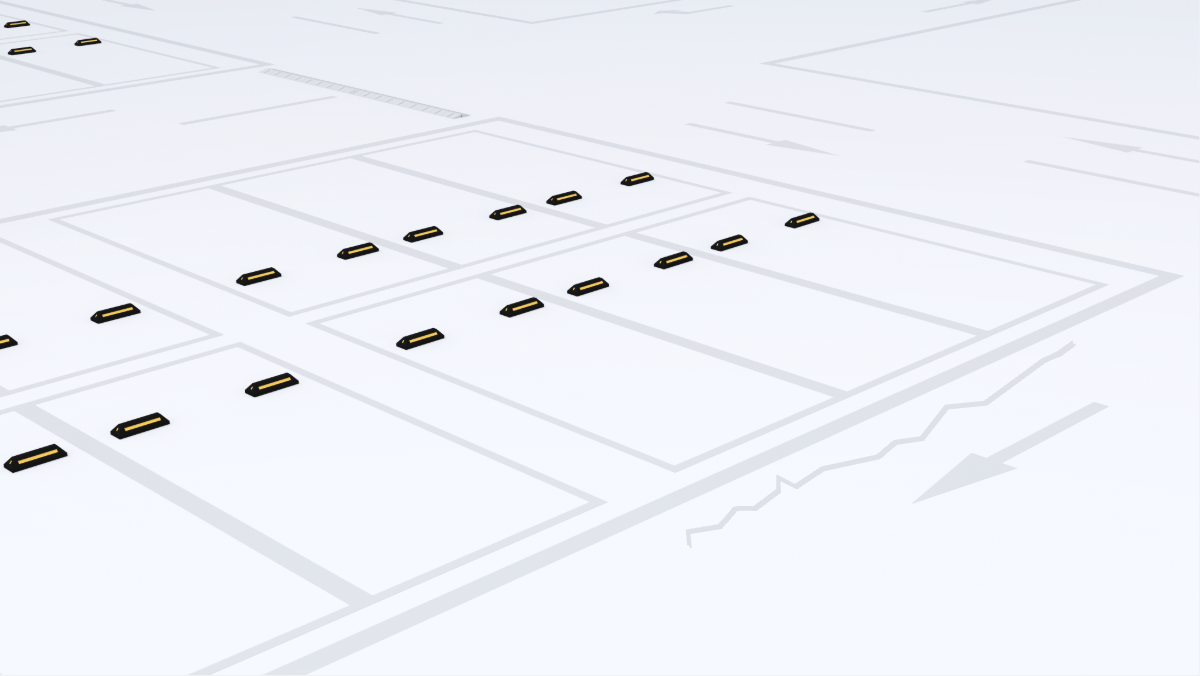
车位内或车位旁存在明显的地面接缝或裂缝。
-
车位内或车位旁存在水沟、水沟盖板或窨井盖。
-
较矮小的物体、保险杠下的物体、离车辆太近或太远的物体。
-
无法探测到的悬空物体。
-
周围有同频率的超声波杂音,如金属声、排气声等。
-
障碍物是铁丝网、篱笆、柱子、绳索、购物车等细小无法反射有效声波的物体时。
-
障碍物是雪、棉质或表面易吸收声波的物质时。
-
系统不会每次都检测到车辆附近的行人、自行车、儿童或动物。
-
障碍为锥状物体或表面倾斜物体时。
-
障碍为墙角、车辆尾部等直角类物体。
-
在草地或崎岖不平的路面。
-
当雷达附近出现温度分层。
-
超声波雷达受损、错位或被异物遮挡。
摄像头同样存在一定局限性,以下情况可能影响泊车系统的正常工作,包括但不限于:
-
左右外后视镜或车头车尾摄像头受损,导致摄像头不能工作或错位。
-
摄像头污损或被遮挡。
-
环境亮度过亮,比如摄像头被阳光直射。
-
环境亮度过暗,比如无灯光照射的地库或夜晚。
-
环境亮度变化较大,不一致,比如斑驳的树影下、反光的地坪漆车位。
-
车位线不清晰或车位线与车位颜色对比不明显,比如地砖车位、车轮经过水面后留下的轮印。
-
非常规的车位,比如前后宽度不一致的梯形车位或停车楼的弧形车位。
-
车位旁存在圆形、方形柱子。
-
障碍物局部侵入或紧贴车位。
-
系统可能无法判断并排除有禁停标线、锥桶、限停牌、地锁的车位或者专用车位。
-
系统可能无法排除车位内有障碍物的车位,如行人、自行车、三轮车、低矮杂物、砖头等。
-
紧靠路沿的车位、坡道车位、台阶车位,功能可能无法成功泊入;
-
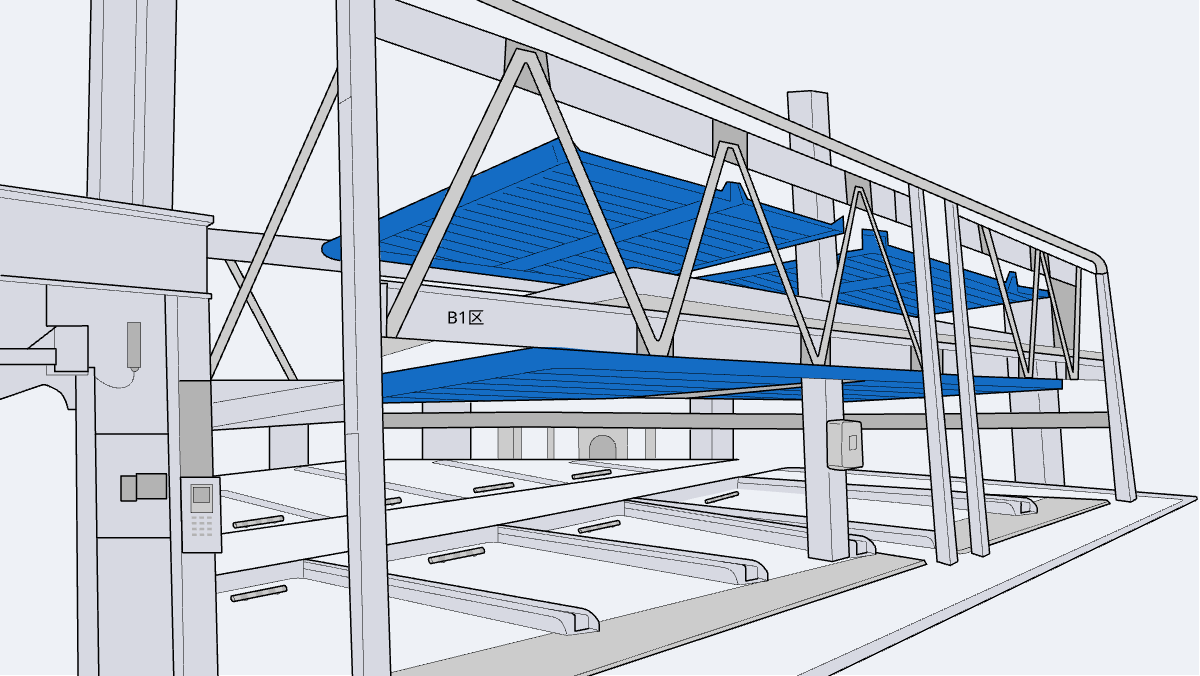
不支持机械车位;
-
请勿将车位放置在凹陷路面、临近台阶或悬崖、河边等位置。
-
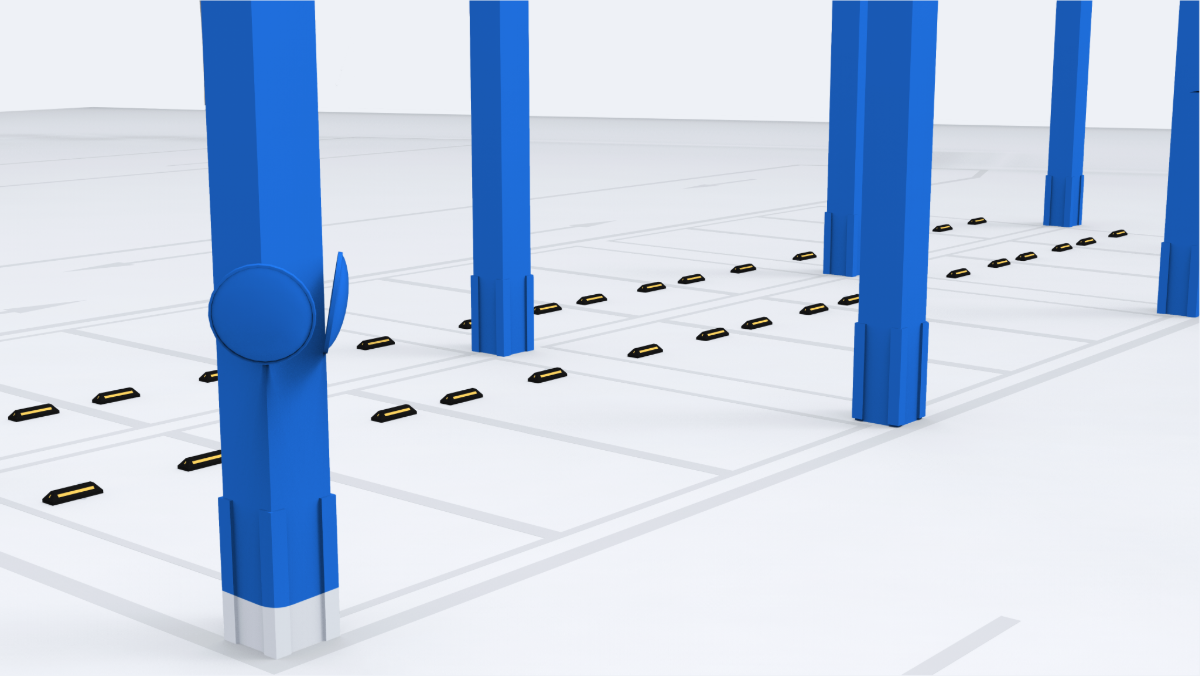
踢脚线颜色与地面颜色相同的水泥柱。
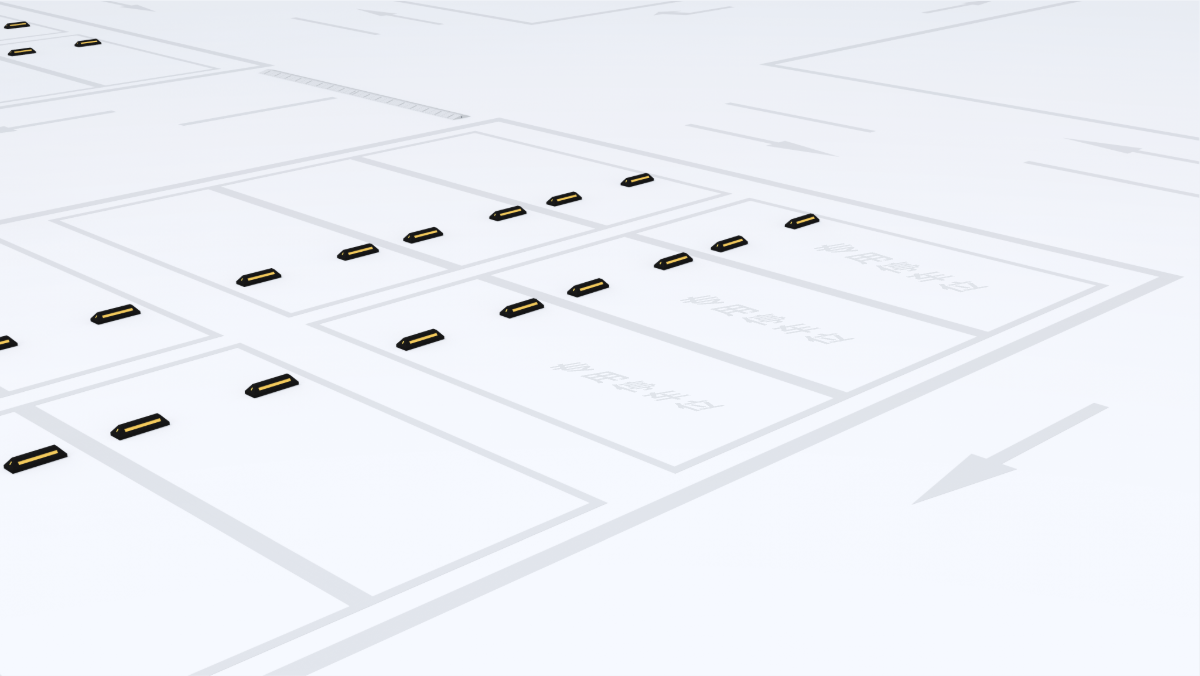
-
涂鸦车位。
泊车系统并非能够在任何场景下使用,以下场景尤其需要注意:
-
车位位于陡坡、台阶附近
-
立体车位
-
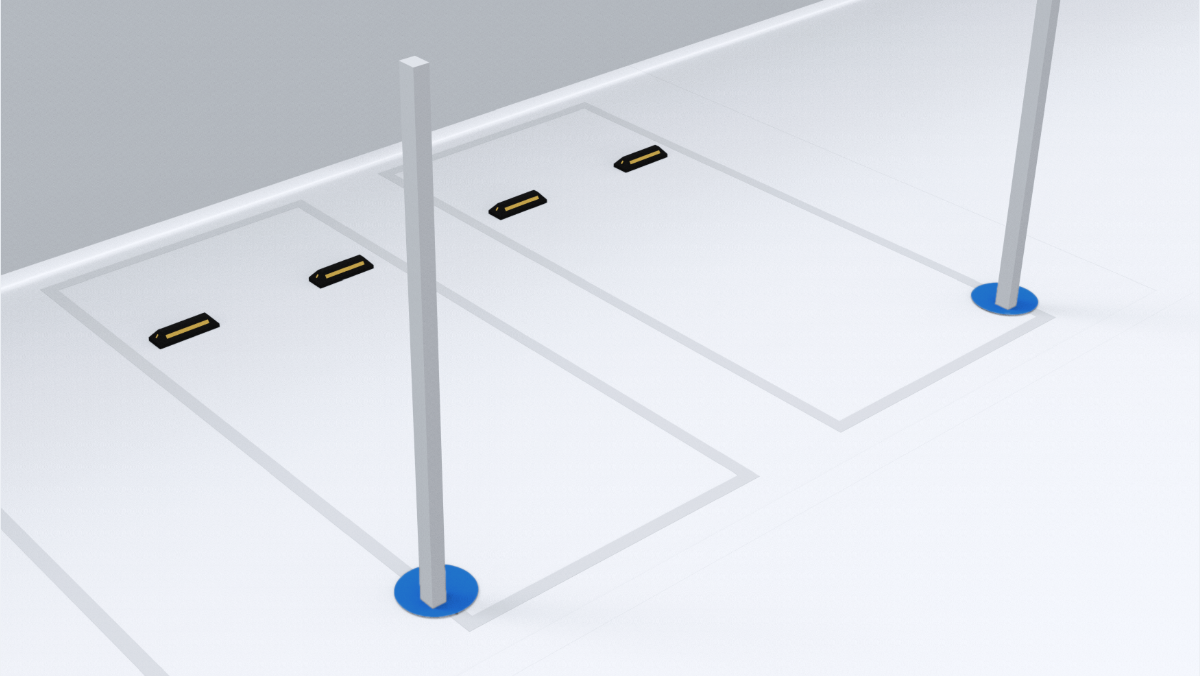
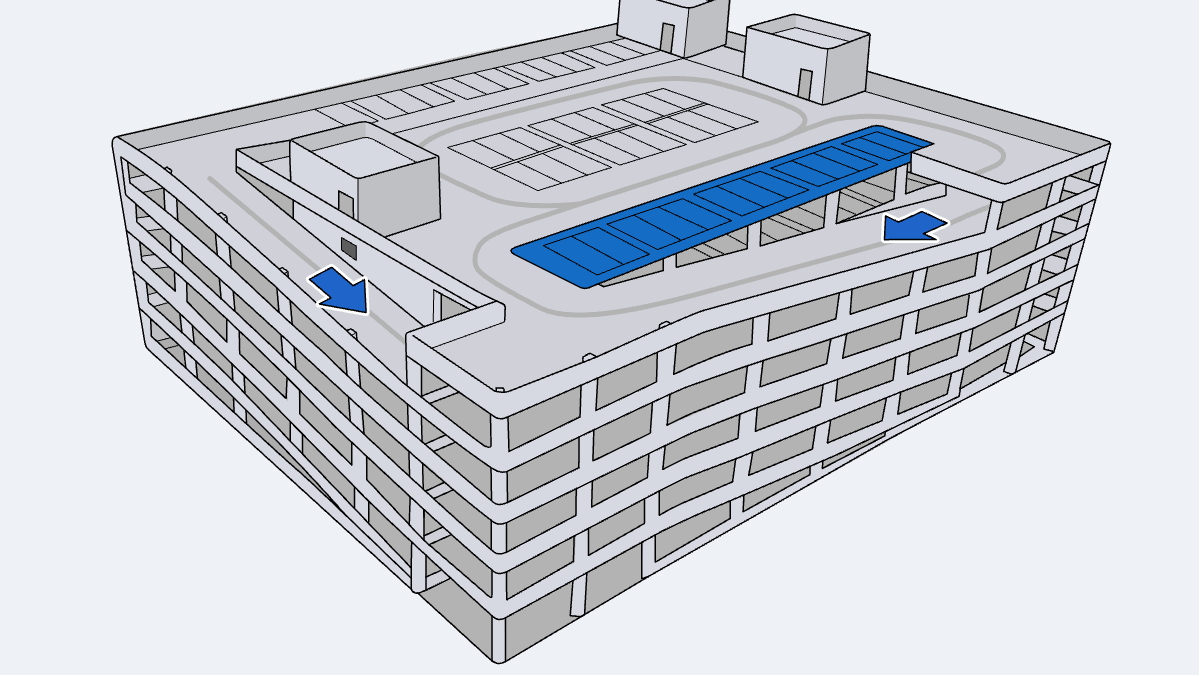
车位附近存在凹陷、路面缺失
车位附近存在凹陷
车位附近路面缺失
-
紧贴车位障碍物
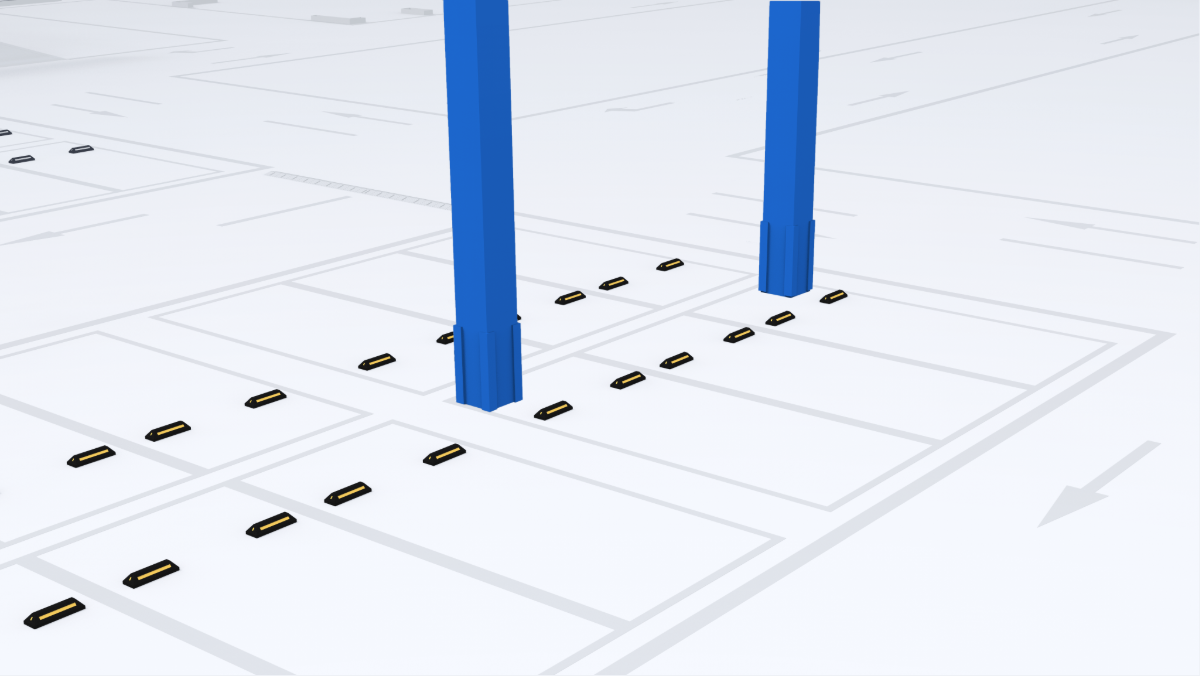
当存在紧贴车位障碍物(如紧贴车位线或局部侵入车位的水泥柱),由于传感器的局限性,对于障碍物的距离判断有一定误差,需要用户提高注意力,当发现存在剐蹭风险时及时控制车辆。
紧贴车位的水泥柱
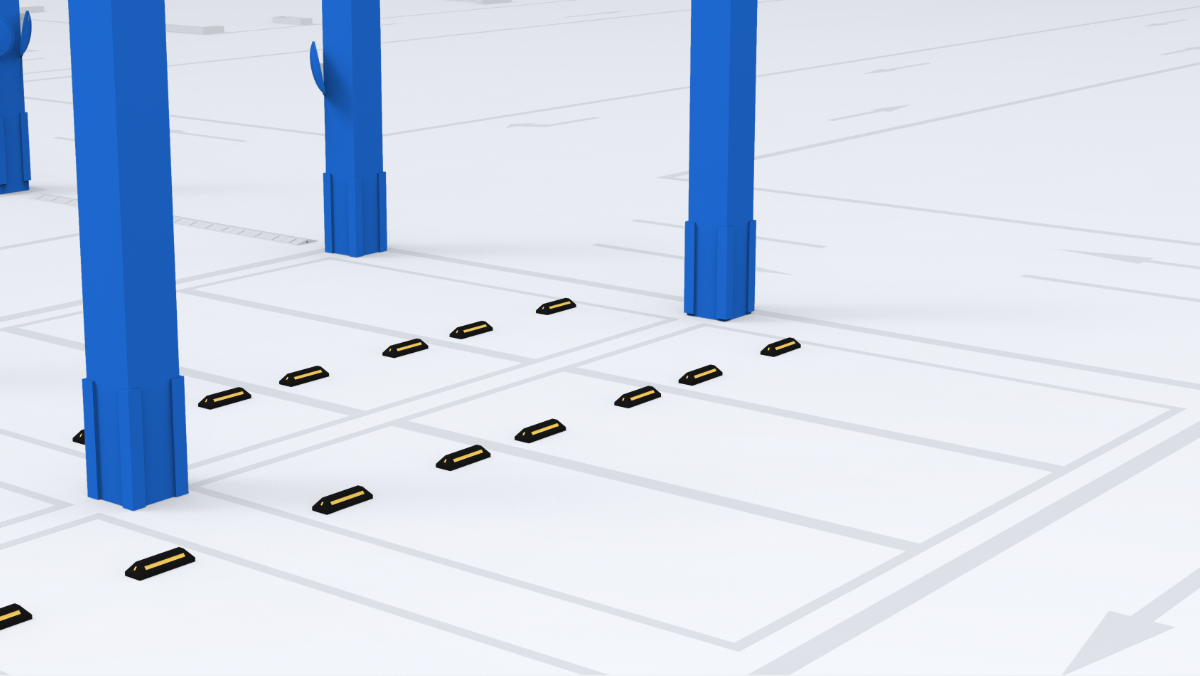
局部侵入车位的水泥柱
-
悬空障碍物
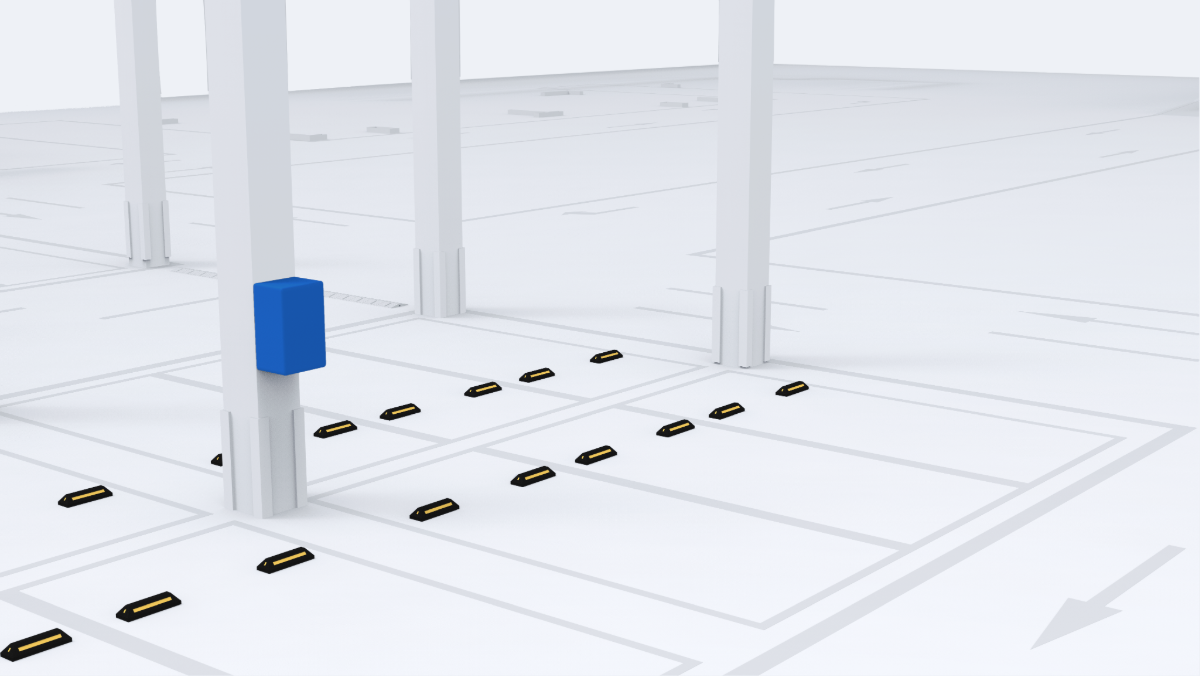
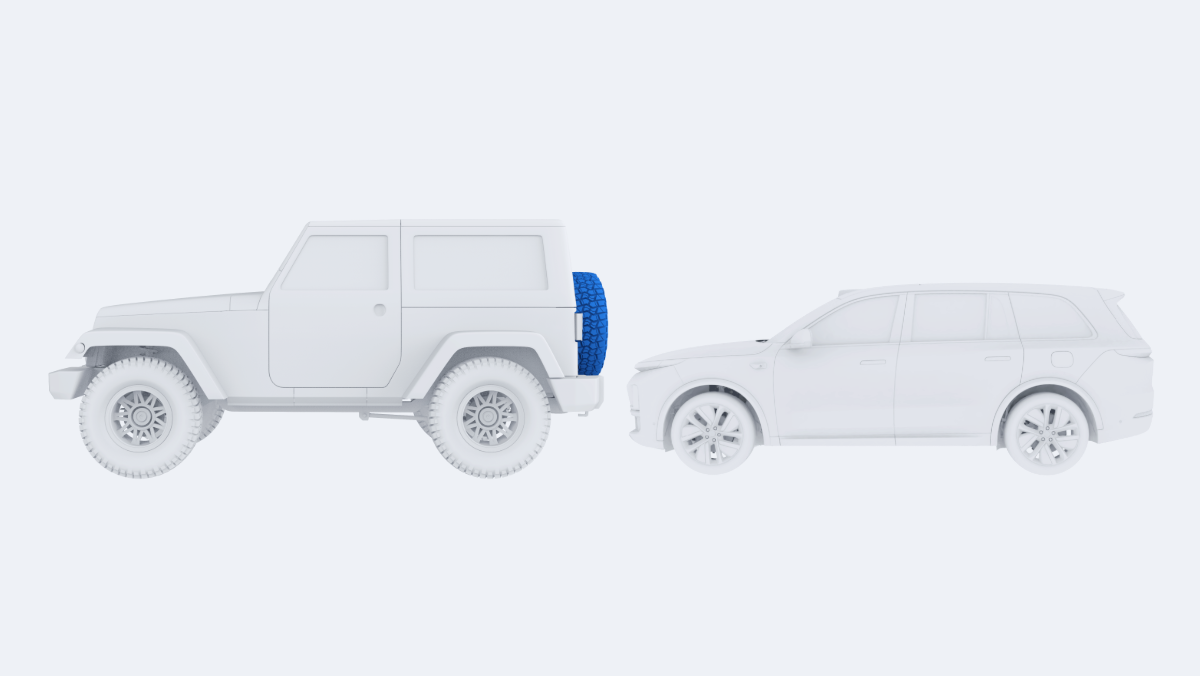
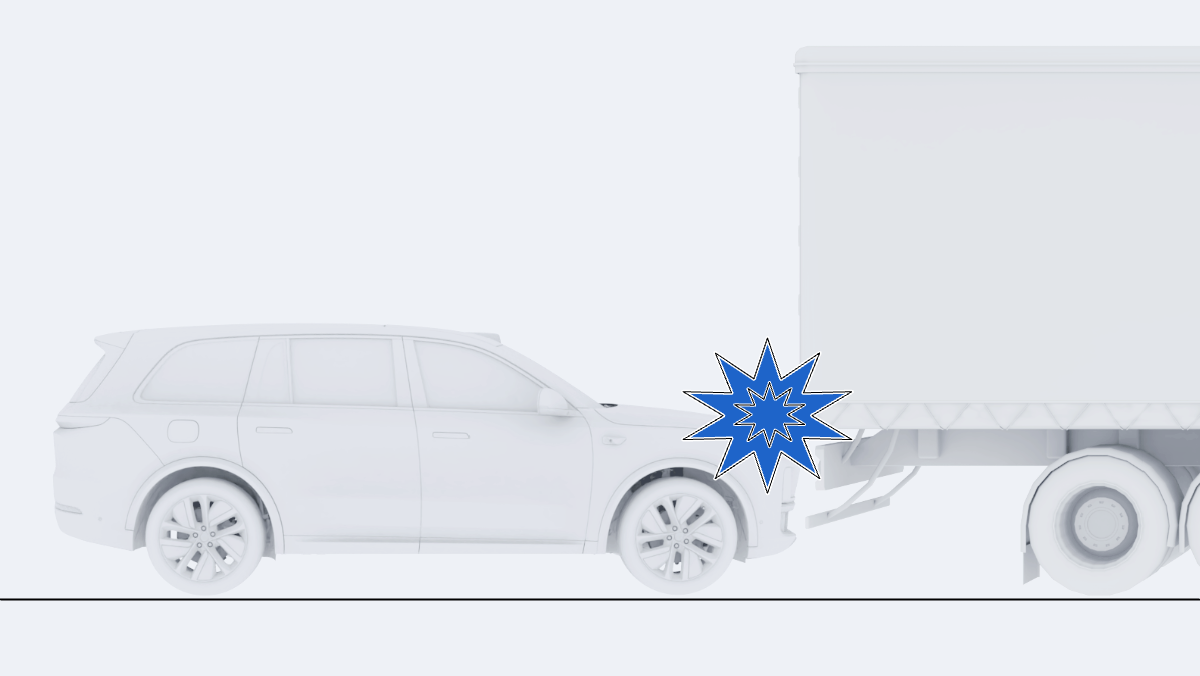
当存在悬空障碍物(如消防箱、车辆后备胎、货车车尾、限高杆、电瓶车尾部、通风管道等),由于传感器的局限性,无法探测到障碍物,或探测效果不佳,存在剐蹭风险,不要选择此类车位泊车。
无法探测到的消防箱
无法探测到的车辆外备胎
无法探测到的货车车尾
-
特殊形状障碍物
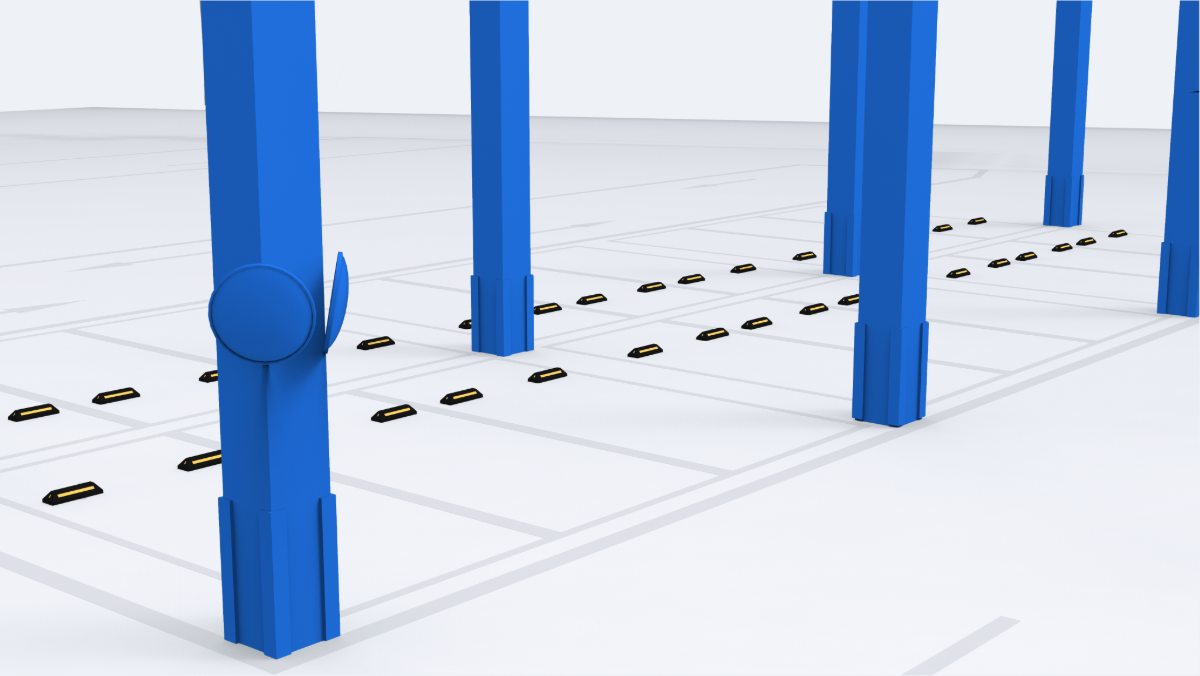
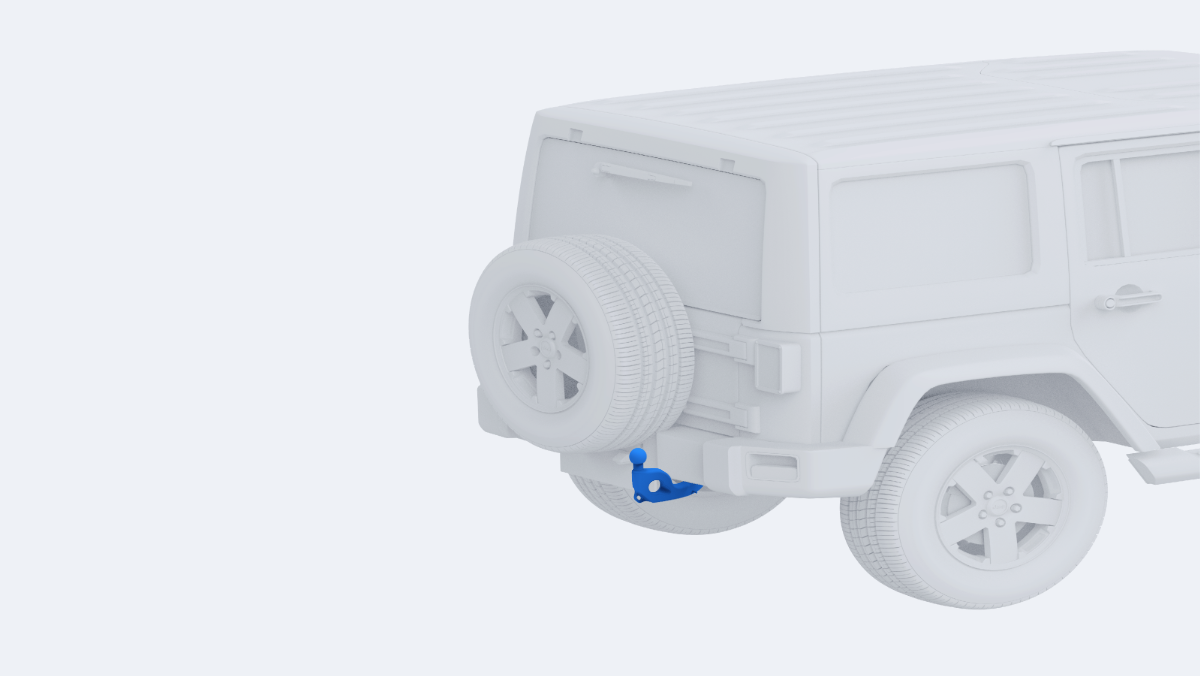
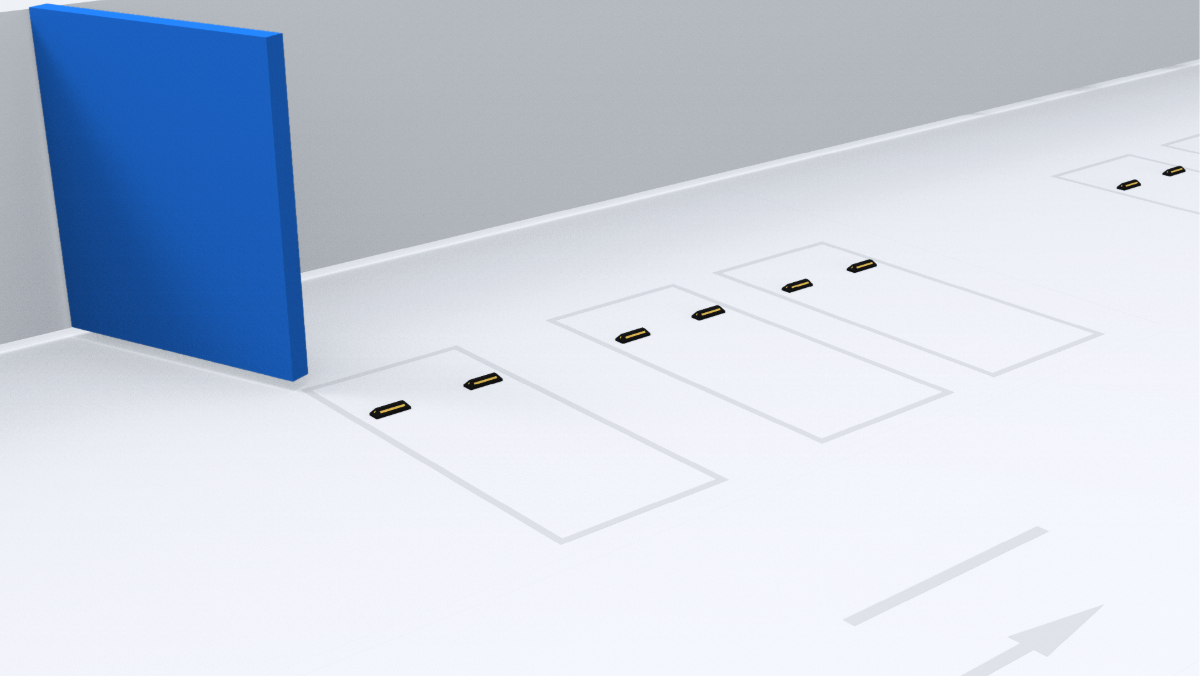
当存在特殊形状障碍物(如直角水泥柱、拖车钩、尖角障碍物、异形障碍物),由于传感器收到的障碍物返回信息较弱,可能存在不识别或识别较晚情况,有碰撞剐蹭风险时,请驾驶员随时保持对车辆的控制并及时予以干预。
直角水泥柱
拖车钩
尖角的门
异形障碍物